ไต้หวันพัฒนา AI ประสานฝูงโดรน ทดสอบจำลองบินพร้อมกัน 20 ลำ
อัพเดทล่าสุด: 27 ต.ค. 2026
27 ผู้เข้าชม
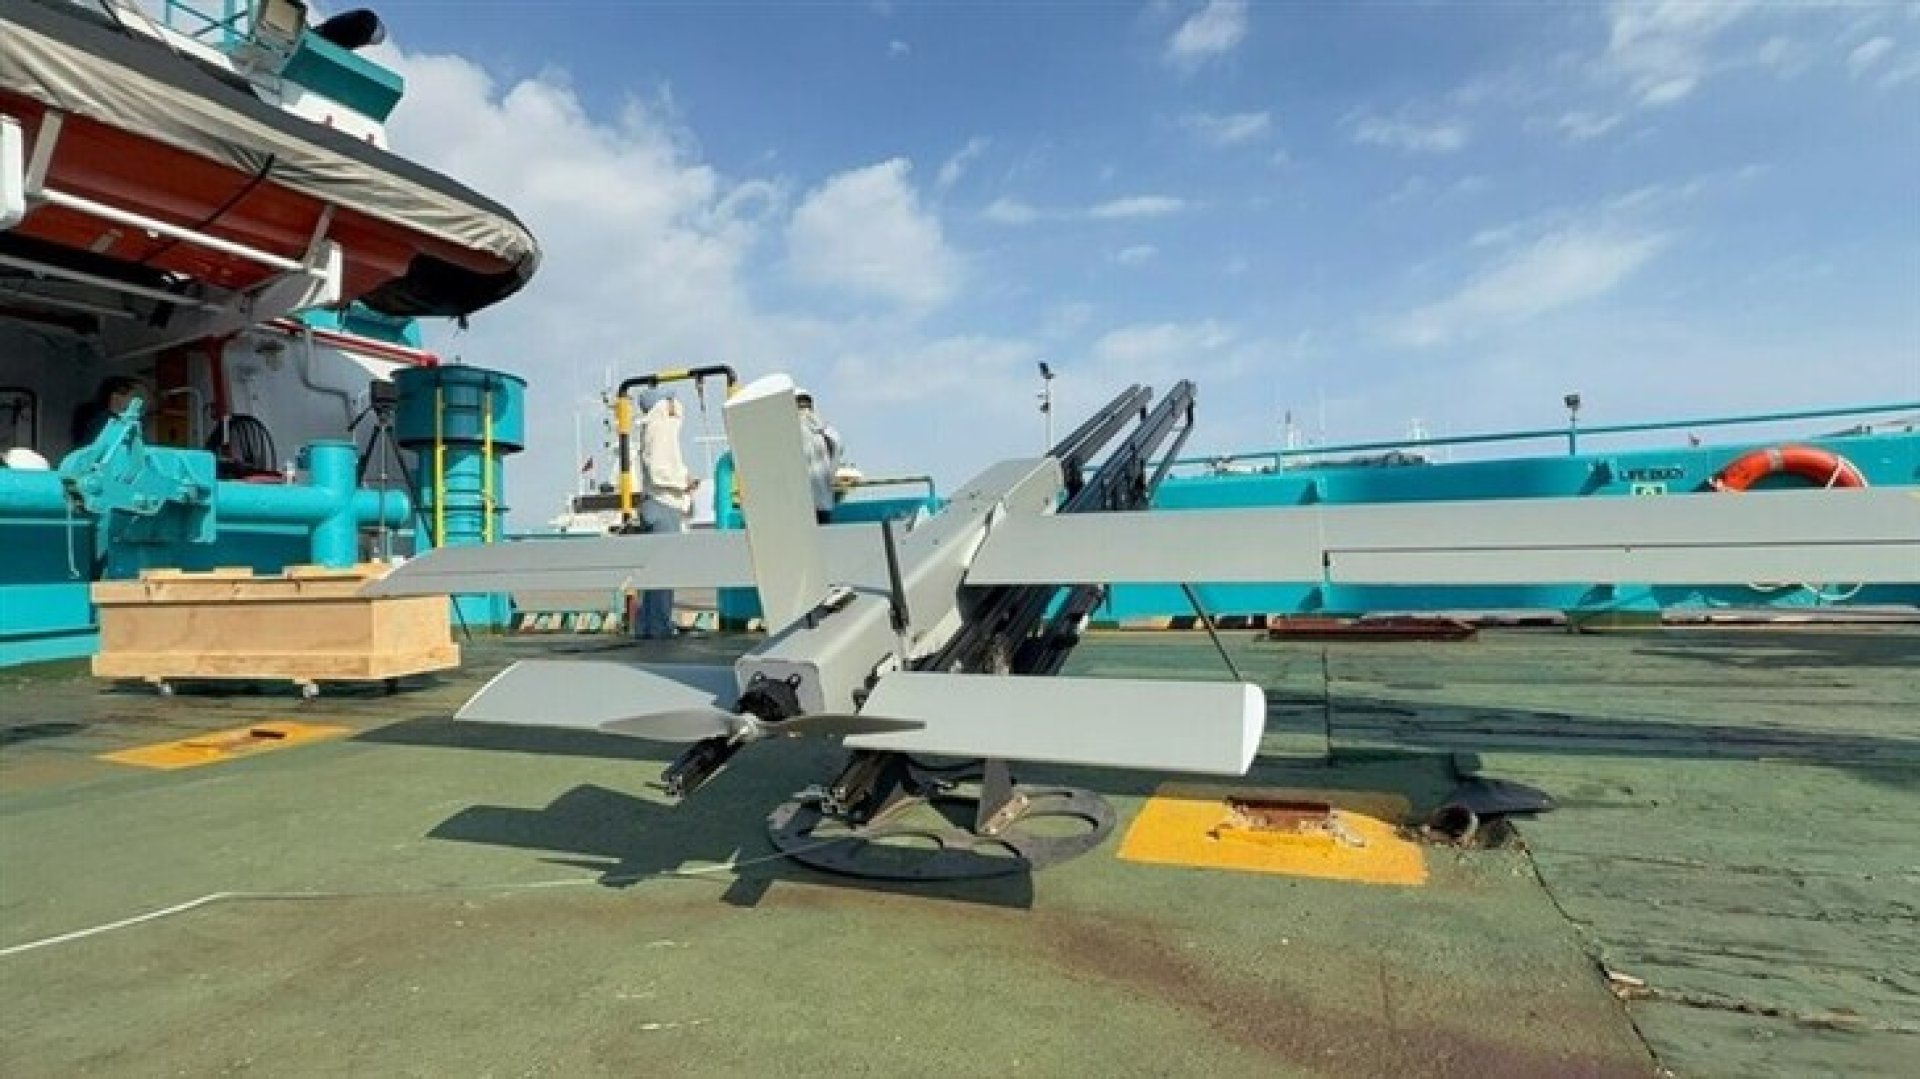
การใช้โดรนเพียงลำเดียวอาจไม่เพียงพอสำหรับภารกิจที่ต้องติดตามพื้นที่ทางทะเลเป็นบริเวณกว้าง ไต้หวันจึงสนับสนุนการพัฒนาระบบปัญญาประดิษฐ์ (AI) ที่ช่วยให้โดรนหลายลำสามารถประสานงานและวางแผนการบินร่วมกันได้ โดยทีมวิจัยจาก National Cheng Kung University (NCKU) สามารถจำลองการบินประสานกันของโดรนสองกลุ่ม รวมทั้งหมด 20 ลำได้สำเร็จแล้ว
รายงานของ Focus Taiwan ซึ่งเผยแพร่เมื่อวันที่ 26 ตุลาคม 2026 ระบุว่า สภากิจการมหาสมุทรของไต้หวัน (Ocean Affairs Council: OAC) ให้การสนับสนุนโครงการนี้ เพื่อพัฒนาระบบที่ช่วยเพิ่มความครอบคลุมในการเฝ้าระวังทางทะเล รวมถึงสนับสนุนภารกิจค้นหาและช่วยเหลือผู้ประสบภัย อย่างไรก็ตาม โครงการยังอยู่ระหว่างการพัฒนาและต้องผ่านการทดสอบเพิ่มเติมก่อนประเมินความพร้อมใช้งานจริง
จากโดรนเดี่ยวสู่ระบบประสานงานหลายลำ
โครงการนี้นำโดย Chueh Chih-che รองศาสตราจารย์จากภาควิชาวิศวกรรมการบินและอวกาศของ NCKU โดยทีมวิจัยกำลังผสานเทคโนโลยี AI พลศาสตร์การบิน และการควบคุมฝูงโดรน เพื่อให้ยานบินหลายลำสามารถทำงานร่วมกันอย่างเป็นระบบ
แนวคิดสำคัญคือการเปลี่ยนจากการควบคุมโดรนทีละลำ ไปสู่การให้ระบบช่วยจัดสรรงาน วางแผนเส้นทาง และประสานการเคลื่อนที่ของโดรนหลายลำพร้อมกัน หากพัฒนาได้ตามเป้าหมาย ระบบลักษณะนี้อาจช่วยให้การติดตามพื้นที่กว้างและการเฝ้าระวังต่อเนื่องทำได้มีประสิทธิภาพขึ้น
ทีมงานเลือกใช้โดรนปีกตรึงที่สามารถขึ้นลงในแนวดิ่ง (Vertical Take-off and Landing: VTOL) ซึ่งผสานลักษณะการบินของอากาศยานปีกตรึงเข้ากับความสามารถในการขึ้นลงโดยไม่จำเป็นต้องใช้ทางวิ่งแบบเครื่องบินทั่วไป โดยโครงการให้ความสำคัญกับโดรน 3 รุ่น ได้แก่ JUMP 20, V-BAT และ Flexrotor
จำลองการบินพร้อมกัน 20 ลำ พร้อมระบบป้องกันการชน
หนึ่งในความคืบหน้าสำคัญคือ ทีมวิจัยสามารถจำลองการควบคุมการบินประสานกันของโดรนสองกลุ่ม รวมทั้งหมด 20 ลำได้แล้ว ตามข้อมูลจาก OAC
การควบคุมโดรนจำนวนมากพร้อมกันไม่ได้มีเพียงโจทย์เรื่องการวางเส้นทาง แต่ยังต้องคำนึงถึงระยะห่างระหว่างอากาศยาน เพื่อไม่ให้โดรนเคลื่อนเข้าใกล้กันจนเสี่ยงต่อการชน
ระบบควบคุมที่ทีมวิจัยพัฒนาจึงใช้การวัดระยะห่างในพื้นที่สามมิติ และกำหนดให้โดรนรักษาระยะห่างในแนวดิ่งอย่างน้อย 100 ฟุต หรือประมาณ 30 เมตร ตามรายละเอียดที่หน่วยงานระบุ
ระยะห่างดังกล่าวเป็นเงื่อนไขที่ใช้ในระบบควบคุมตามรายงาน ไม่ใช่หลักฐานว่าระบบสามารถป้องกันการชนได้ทุกสถานการณ์ เพราะการบินจริงยังมีปัจจัยอื่น เช่น สภาพอากาศ ความคลาดเคลื่อนของอุปกรณ์ และความเปลี่ยนแปลงของสภาพแวดล้อม
AI ช่วยวางแผนเส้นทางและประสานการทำงาน
ระบบนี้ใช้เทคนิค Multi-Agent Reinforcement Learning ซึ่งเป็นแนวทางการเรียนรู้ของ AI ที่ช่วยให้ตัวแทนหลายตัวเรียนรู้การตัดสินใจและประสานงานกันภายใต้เงื่อนไขที่กำหนด
ในโครงการนี้ เทคโนโลยีดังกล่าวถูกนำมาใช้ร่วมกับการควบคุมรูปขบวนบิน (Formation Control) และระบบหลีกเลี่ยงสิ่งกีดขวาง เพื่อช่วยให้โดรนวางแผนเส้นทางและปรับการเคลื่อนที่ตามสภาพแวดล้อมที่เปลี่ยนไป
เมื่อโดรนหลายลำต้องทำงานในภารกิจเดียวกัน ระบบจำเป็นต้องคำนึงถึงทั้งเป้าหมายของแต่ละลำและความสัมพันธ์กับโดรนลำอื่น การประสานงานจึงเป็นองค์ประกอบสำคัญ ไม่ใช่เพียงการทำให้โดรนแต่ละลำบินตามเส้นทางของตัวเอง
อย่างไรก็ตาม รายงานยังไม่ได้ระบุว่าระบบสามารถทำงานได้อย่างสมบูรณ์ในทุกสภาพอากาศหรือทุกสถานการณ์ทางทะเล การทดสอบในสภาพแวดล้อมจริงจึงเป็นขั้นตอนสำคัญในการประเมินข้อจำกัดและความน่าเชื่อถือของเทคโนโลยี
สร้างแบบจำลองการบินก่อนทดสอบอุปกรณ์จริง
นอกจากการพัฒนาซอฟต์แวร์ควบคุมแล้ว ทีมวิจัยยังใช้การสร้างแบบจำลองสามมิติ การวิเคราะห์อากาศพลศาสตร์ และการจำลองพลศาสตร์การบินแบบหกองศาอิสระ (Six Degrees of Freedom: 6-DOF)
การจำลอง 6-DOF ช่วยวิเคราะห์การเคลื่อนที่ของอากาศยานทั้งในด้านตำแหน่งและการหมุน โดยพิจารณาการเคลื่อนที่ตามแกนทั้งสามและการหมุนรอบแกนเหล่านั้น ข้อมูลจากแบบจำลองจะช่วยให้ทีมสร้างแบบจำลองการบินและระบบควบคุมที่เหมาะสมสำหรับโดรนแต่ละรุ่น
เนื่องจาก JUMP 20, V-BAT และ Flexrotor มีรูปแบบและคุณลักษณะการบินที่แตกต่างกัน การสร้างแบบจำลองแยกตามอากาศยานจึงเป็นส่วนหนึ่งของการเตรียมระบบสำหรับการนำทางอัตโนมัติและการปฏิบัติภารกิจร่วมกัน
ขั้นต่อไปคือทดสอบระบบร่วมกับฮาร์ดแวร์และการบินจริง
หลังจากประสบความสำเร็จในขั้นจำลองการบิน ทีมวิจัยจะดำเนินการทดสอบ Hardware-in-the-Loop ซึ่งเป็นการเชื่อมระบบจำลองเข้ากับฮาร์ดแวร์จริงบางส่วน เพื่อประเมินการทำงานร่วมกันของซอฟต์แวร์ควบคุมและอุปกรณ์
จากนั้นจะเข้าสู่ขั้นตอนการรวมต้นแบบและการทดสอบบินในสภาพแวดล้อมจริง โดยมีเป้าหมายเพื่อประเมินความน่าเชื่อถือของระบบภายใต้สภาพทะเลที่แตกต่างกัน ตามแผนงานที่ OAC เปิดเผย
การทดสอบเหล่านี้มีความสำคัญ เพราะผลการจำลองเพียงอย่างเดียวไม่สามารถยืนยันได้ว่าระบบจะตอบสนองต่อความเปลี่ยนแปลงในโลกจริงได้อย่างถูกต้องเสมอไป ผลการทดสอบกับฮาร์ดแวร์และการบินจริงจะช่วยให้ทีมวิจัยเห็นข้อจำกัดที่อาจไม่ปรากฏในแบบจำลอง
AI กับอนาคตของการเฝ้าระวังทางทะเล
OAC ระบุว่า โดรนกำลังเปลี่ยนจากการปฏิบัติภารกิจแบบอากาศยานเดี่ยวไปสู่การทำงานร่วมกันของอากาศยานหลายลำ ซึ่งเป็นแนวทางที่อาจเพิ่มความสามารถในการครอบคลุมพื้นที่และติดตามสถานการณ์อย่างต่อเนื่อง
สำหรับไต้หวัน โครงการนี้มีเป้าหมายสนับสนุนทั้งความมั่นคงทางทะเลและภารกิจค้นหาและช่วยเหลือ โดยอาศัยการผสาน AI เข้ากับระบบการบินและการควบคุมอากาศยานหลายลำ
จุดสำคัญของโครงการจึงไม่ใช่เพียงการเพิ่มจำนวนโดรน แต่คือการทำให้โดรนหลายลำประสานงานกันได้อย่างปลอดภัยและเชื่อถือได้ ขณะนี้ทีมวิจัยมีผลการจำลองการบิน 20 ลำเป็นความคืบหน้าเบื้องต้น และยังต้องผ่านการทดสอบกับฮาร์ดแวร์และการบินจริงก่อนที่จะสรุปความพร้อมสำหรับการใช้งานในภารกิจทางทะเล
ที่มา: Focus Taiwan (CNA) รายงานโดย Chang Yi-lien และ Ko Lin เผยแพร่วันที่ 26 ตุลาคม 2026
บทความที่เกี่ยวข้อง
ETH Zurich และทีมวิจัยพัฒนาระบบ AI ควบคุมหุ่นยนต์ฮิวแมนนอยด์ Unitree G1 ให้ปีนบันได ข้ามสิ่งกีดขวาง คลานผ่านพื้นที่แคบ และฟื้นตัวหลังล้มได้ โดยทำอัตราความสำเร็จเฉลี่ย 92.5% ในการจำลอง 8 สนามอุปสรรค เทียบกับ 58.8% ของวิธีเปรียบเทียบ แต่ระบบยังมีข้อจำกัดสำหรับงานที่ต้องสัมผัสหรือจัดการวัตถุเหนือศีรษะ
30 ต.ค. 2026
แม่บ้าน คนงาน และช่างฝีมือในอินเดียกำลังกลายเป็น "ครู" ของ AI ผ่านการบันทึกทุกการเคลื่อนไหวในชีวิตประจำวัน เพื่อฝึกหุ่นยนต์รุ่นใหม่ให้เข้าใจโลกจริง
16 มิ.ย. 2026
Xiaomi Auto เปิดตัว แขนกลชาร์จรถยนต์ไฟฟ้าสำหรับใช้ที่บ้าน โดยคาดว่าจะเริ่มวางจำหน่ายในไตรมาส 4 ปี 2026
14 มิ.ย. 2026
