ETH Zurich พัฒนา AI ควบคุมหุ่นยนต์ ปีนบันไดและข้ามสิ่งกีดขวางสำเร็จ 92.5% ในการจำลอง
อัพเดทล่าสุด: 27 ต.ค. 2026
4 ผู้เข้าชม
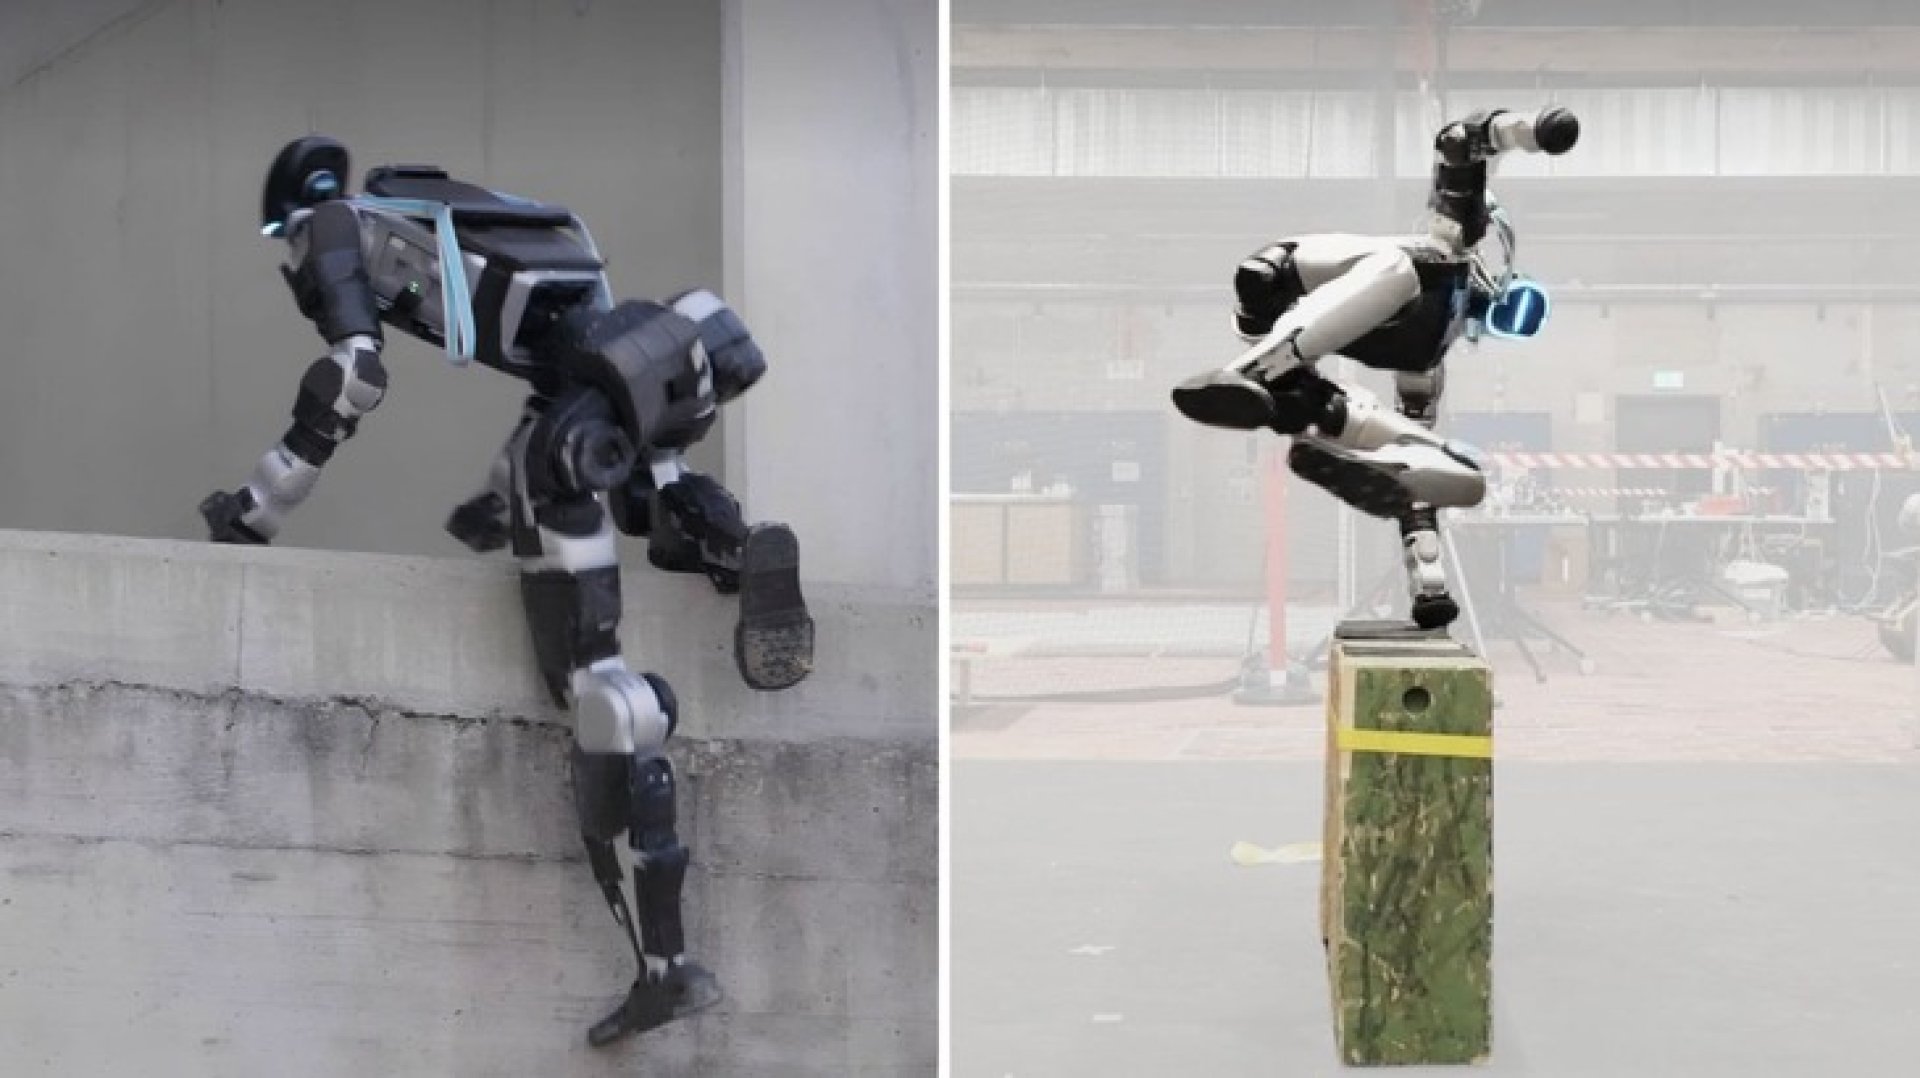
หุ่นยนต์ฮิวแมนนอยด์อาจเดินบนพื้นเรียบได้ แต่เมื่อเผชิญกับบันได พื้นต่างระดับ ช่องแคบ หรือสถานการณ์ที่ทำให้เสียการทรงตัว การเคลื่อนไหวกลับซับซ้อนขึ้นอย่างมาก นักวิจัยจาก ETH Zurich และผู้ร่วมวิจัยจึงพัฒนาระบบควบคุมที่ช่วยให้หุ่นยนต์ทำภารกิจหลายประเภทได้ด้วยนโยบายควบคุมที่เรียนรู้เพียงชุดเดียว โดยในการทดสอบจำลอง ระบบทำอัตราความสำเร็จเฉลี่ยได้ 92.5% จากสนามอุปสรรค 8 รูปแบบ
รายงานจาก Interesting Engineering เผยแพร่เมื่อวันที่ 26 ตุลาคม 2026 ระบุว่า ระบบดังกล่าวมีชื่อว่า Attention-based Contact Planning (ACP) และได้รับการสาธิตกับหุ่นยนต์ฮิวแมนนอยด์ Unitree G1 จุดสำคัญคือระบบไม่ได้กำหนดลำดับการเคลื่อนไหวของร่างกายไว้ตายตัวทุกขั้นตอน แต่ให้หุ่นยนต์วางแผนว่าควรใช้ส่วนใดของร่างกายสัมผัสกับสภาพแวดล้อม เพื่อให้เคลื่อนที่ไปยังเป้าหมายได้
จากการเดินธรรมดาสู่การปีนและผ่านอุปสรรค
การปีนบันไดหรือข้ามสิ่งกีดขวางต้องอาศัยการประสานงานของแขน ขา และลำตัว หุ่นยนต์ต้องเลือกตำแหน่งวางมือและเท้าให้เหมาะสม พร้อมรักษาการรองรับน้ำหนักในแต่ละจังหวะ หากตำแหน่งสัมผัสไม่เหมาะสม การเคลื่อนไหวอาจสะดุดหรือเสียสมดุลได้
ระบบ ACP ได้รับการออกแบบให้หุ่นยนต์วางแผนจุดสัมผัสกับสภาพแวดล้อม โดยพิจารณาส่วนต่าง ๆ ของร่างกาย ได้แก่ มือ ข้อศอก เข่า เท้า และเชิงกราน รวม 9 ตำแหน่งหรือส่วนสัมผัสตามแบบจำลองของงานวิจัย
ตัวอย่างเช่น เมื่อหุ่นยนต์ต้องปีนบันได ระบบจะช่วยระบุว่าควรวางมือและเท้าบนขั้นใด จากนั้นตัวควบคุมการเคลื่อนไหวจะประสานข้อต่อ แขน ขา และลำตัว เพื่อเคลื่อนจากจุดสัมผัสหนึ่งไปยังอีกจุดหนึ่ง โดยไม่ต้องทำตามลำดับการปีนที่กำหนดไว้ล่วงหน้าเพียงแบบเดียว
ACP ทำงานอย่างไร
ACP ใช้เครือข่ายประสาทเทียมที่มีกลไก Attention เพื่อประมวลผลข้อมูลเกี่ยวกับภูมิประเทศ สถานะภายในของหุ่นยนต์ และเป้าหมายที่กำหนดให้ ระบบจะวางแผนจุดสัมผัสที่เหมาะสม ก่อนส่งข้อมูลให้ตัวควบคุมประสานการเคลื่อนไหวของข้อต่อ
แนวทางนี้ผสานการเรียนรู้แบบเสริมกำลัง (Reinforcement Learning) ซึ่งช่วยให้ระบบปรับปรุงการตัดสินใจจากผลตอบรับ เข้ากับการเลียนแบบการเคลื่อนไหว (Motion Imitation) ที่ใช้ข้อมูลการเคลื่อนไหวของมนุษย์เป็นตัวอย่าง
วิธีการเดิมแต่ละแบบมีข้อจำกัดต่างกัน การเรียนรู้แบบเสริมกำลังอาจรับมือกับการประสานงานทั้งร่างกายที่ซับซ้อนได้ยาก ขณะที่ระบบเลียนแบบการเคลื่อนไหวอาจปรับตัวได้ไม่ดีเมื่อต้องพบสิ่งกีดขวางที่แตกต่างจากตัวอย่างที่เคยเรียนรู้ ACP จึงพยายามรวมจุดแข็งของทั้งสองแนวทางเข้าด้วยกัน โดยเน้นการวางแผนจุดสัมผัสแทนการสร้างลำดับท่าทางทั้งหมดตั้งแต่ต้น
ใช้ LiDAR สร้างแผนที่พื้นที่ใกล้ตัว
อีกองค์ประกอบสำคัญคือระบบสร้างแผนที่ด้วย LiDAR ซึ่งแปลงข้อมูลจากเซนเซอร์ให้เป็นแผนที่ความสูงเฉพาะบริเวณ และประเมินความน่าเชื่อถือของข้อมูลที่ตรวจวัดได้
ความสามารถนี้ช่วยให้หุ่นยนต์รับรู้พื้นผิวแคบ ๆ เช่น ขั้นบันไดที่ต้องใช้มือหรือเท้าสัมผัส ซึ่งอาจตรวจจับได้ยากหากพิจารณาจากข้อมูลพื้นที่โดยรวมเพียงอย่างเดียว
ตามรายงาน ระบบประมวลผลบนคอมพิวเตอร์ Jetson Orin NX สามารถประมวลผลข้อมูลสแกน LiDAR จำนวน 20,000 จุดภายใน 30 มิลลิวินาที และอัปเดตข้อมูลที่ความถี่ 10 เฮิรตซ์ หรือ 10 ครั้งต่อวินาที
ข้อมูลจากแผนที่ดังกล่าวจะช่วยให้ตัววางแผนเลือกจุดสัมผัสที่เหมาะสมกับสภาพพื้นที่บริเวณใกล้ตัว ก่อนที่ระบบควบคุมจะสั่งการให้หุ่นยนต์เคลื่อนไหวต่อไป
ฝึกระบบเป็น 3 ขั้นตอน
ทีมวิจัยแบ่งกระบวนการฝึกออกเป็น 3 ขั้นตอน เริ่มจากฝึกตัวควบคุมทั้งร่างกายให้ทำตามแผนจุดสัมผัส โดยใช้ข้อมูลการเคลื่อนไหวของมนุษย์ 13.2 นาที ซึ่งถูกปรับให้เข้ากับโครงสร้างและข้อจำกัดทางกายภาพของหุ่นยนต์
ขั้นต่อมาคือฝึกตัววางแผนจุดสัมผัสและตัวควบคุมร่วมกัน เพื่อให้ทั้งสองส่วนทำงานสอดคล้องกัน จากนั้นจึงใช้การเรียนรู้แบบเสริมกำลังช่วยให้ระบบปรับตัวกับสภาพแวดล้อมที่สร้างขึ้นด้วยกระบวนการจำลอง ซึ่งอาจแตกต่างจากตัวอย่างเริ่มต้น
เมื่อระบบนำไปใช้งาน หุ่นยนต์ไม่จำเป็นต้องมีลำดับท่าทางอ้างอิงสำหรับทุกการเคลื่อนไหว แต่ใช้ข้อมูลจากเซนเซอร์บนตัวหุ่นยนต์ร่วมกับเป้าหมายที่กำหนด เพื่อวางแผนจุดสัมผัสและสร้างการเคลื่อนไหวที่เหมาะสม
ผลทดสอบจำลองสำเร็จ 92.5% เทียบกับวิธีเดิม 58.8%
ในการประเมินผล ระบบ ACP ทำอัตราความสำเร็จเฉลี่ย 92.5% ในสนามอุปสรรคจำลองแบบผสม 8 รูปแบบ ขณะที่วิธีเปรียบเทียบที่เรียกว่า MGMT ซึ่งเป็นแนวทางสร้างและติดตามการเคลื่อนไหว ทำได้ 58.8%
ความแตกต่างนี้แสดงให้เห็นว่าระบบ ACP มีผลการทดสอบที่ดีกว่าวิธีเปรียบเทียบภายใต้เงื่อนไขที่งานวิจัยใช้ อย่างไรก็ตาม ตัวเลขดังกล่าวเป็นผลจากการจำลอง ไม่ใช่อัตราความสำเร็จของหุ่นยนต์ในทุกสถานการณ์จริง
รายงานยังระบุถึงการสาธิตกับหุ่นยนต์ Unitree G1 ในภารกิจต่าง ๆ เช่น การปีนบันไดและขั้นบันได การข้ามพื้นต่างระดับ การคลาน การข้ามสิ่งกีดขวาง และการฟื้นตัวหลังล้ม การสาธิตเหล่านี้แสดงให้เห็นว่าระบบสามารถนำไปทดลองกับหุ่นยนต์จริงได้ แต่ยังไม่ใช่หลักฐานว่าหุ่นยนต์จะทำภารกิจทุกประเภทได้อย่างสมบูรณ์ในทุกสภาพแวดล้อม
ยังมีข้อจำกัดก่อนนำไปใช้งานทั่วไป
แม้ ACP จะช่วยให้หุ่นยนต์ปรับการเคลื่อนไหวตามจุดสัมผัสได้ แต่ขอบเขตปัจจุบันยังเน้นการสัมผัสกับภูมิประเทศและการเคลื่อนที่ระยะใกล้ไปยังเป้าหมาย งานที่ต้องสัมผัสวัตถุเหนือศีรษะ ห้อยตัว หรือจัดการวัตถุด้วยมือ อาจต้องใช้ความสามารถด้านการรับรู้พื้นที่สามมิติที่ซับซ้อนกว่าเดิม
ข้อจำกัดนี้สำคัญ เพราะการเดินผ่านอุปสรรคกับการหยิบจับหรือทำงานร่วมกับสิ่งของเป็นโจทย์คนละประเภทกัน การพัฒนาระบบควบคุมให้ครอบคลุมภารกิจมากขึ้นจึงต้องอาศัยทั้งการรับรู้สภาพแวดล้อม การวางแผน และการควบคุมการเคลื่อนไหวที่แม่นยำ
งานวิจัยนี้สะท้อนแนวทางหนึ่งของการพัฒนาหุ่นยนต์ฮิวแมนนอยด์ คือการทำให้ระบบควบคุมปรับตัวกับสภาพพื้นที่ได้ แทนที่จะจำกัดการเคลื่อนไหวไว้เฉพาะท่าทางที่กำหนดไว้ล่วงหน้า หากเทคโนโลยีได้รับการพัฒนาต่อ ก็อาจช่วยขยายความสามารถของหุ่นยนต์ในการเคลื่อนที่ผ่านสภาพแวดล้อมที่ซับซ้อนขึ้นได้ แต่ความพร้อมสำหรับการใช้งานจริงยังต้องประเมินจากการทดสอบเพิ่มเติม
ที่มา: Interesting Engineering รายงานโดย Jijo Malayil เผยแพร่วันที่ 26 ตุลาคม 2026
บทความที่เกี่ยวข้อง
งานวิจัยจากญี่ปุ่นใช้ AI วิเคราะห์ภาพถนนกว่า 200,000 ภาพ พบว่าผู้ที่อาศัยในย่านที่มีอาคารและต้นไม้สร้างความรู้สึกโอบล้อม มีแนวโน้มนอนหลับนานขึ้นและมีอาการนอนไม่หลับน้อยลง ขณะที่ความรู้สึกปลอดภัยของสภาพแวดล้อมอาจเป็นปัจจัยสำคัญที่เชื่อมโยงกับคุณภาพการนอน ผลการศึกษานี้ชวนให้มองการออกแบบเมืองในมิติที่มากกว่าความสวยงามและการเดินทาง
14 ต.ค. 2026
BYD ผู้ผลิตรถยนต์ไฟฟ้ารายใหญ่ของจีน ยืนยันว่ากำลังพัฒนาหุ่นยนต์ฮิวมานอยด์ภายใต้โครงการชื่อรหัส “เหยา-ซุ่น-อวี่” ซึ่งอาจถูกนำไปใช้งานในโชว์รูมหรือร้านค้าของบริษัทในอนาคต.
14 มิ.ย. 2026
Xiaomi Auto เปิดตัว แขนกลชาร์จรถยนต์ไฟฟ้าสำหรับใช้ที่บ้าน โดยคาดว่าจะเริ่มวางจำหน่ายในไตรมาส 4 ปี 2026
14 มิ.ย. 2026
