จีนเปิดตัวหุ่นยนต์ฮิวแมนนอยด์ Neo1 สูง 4 เมตร ใช้พลังไฮดรอลิก บดขยี้วัตถุ และยกของหนักได้ 500 กก.
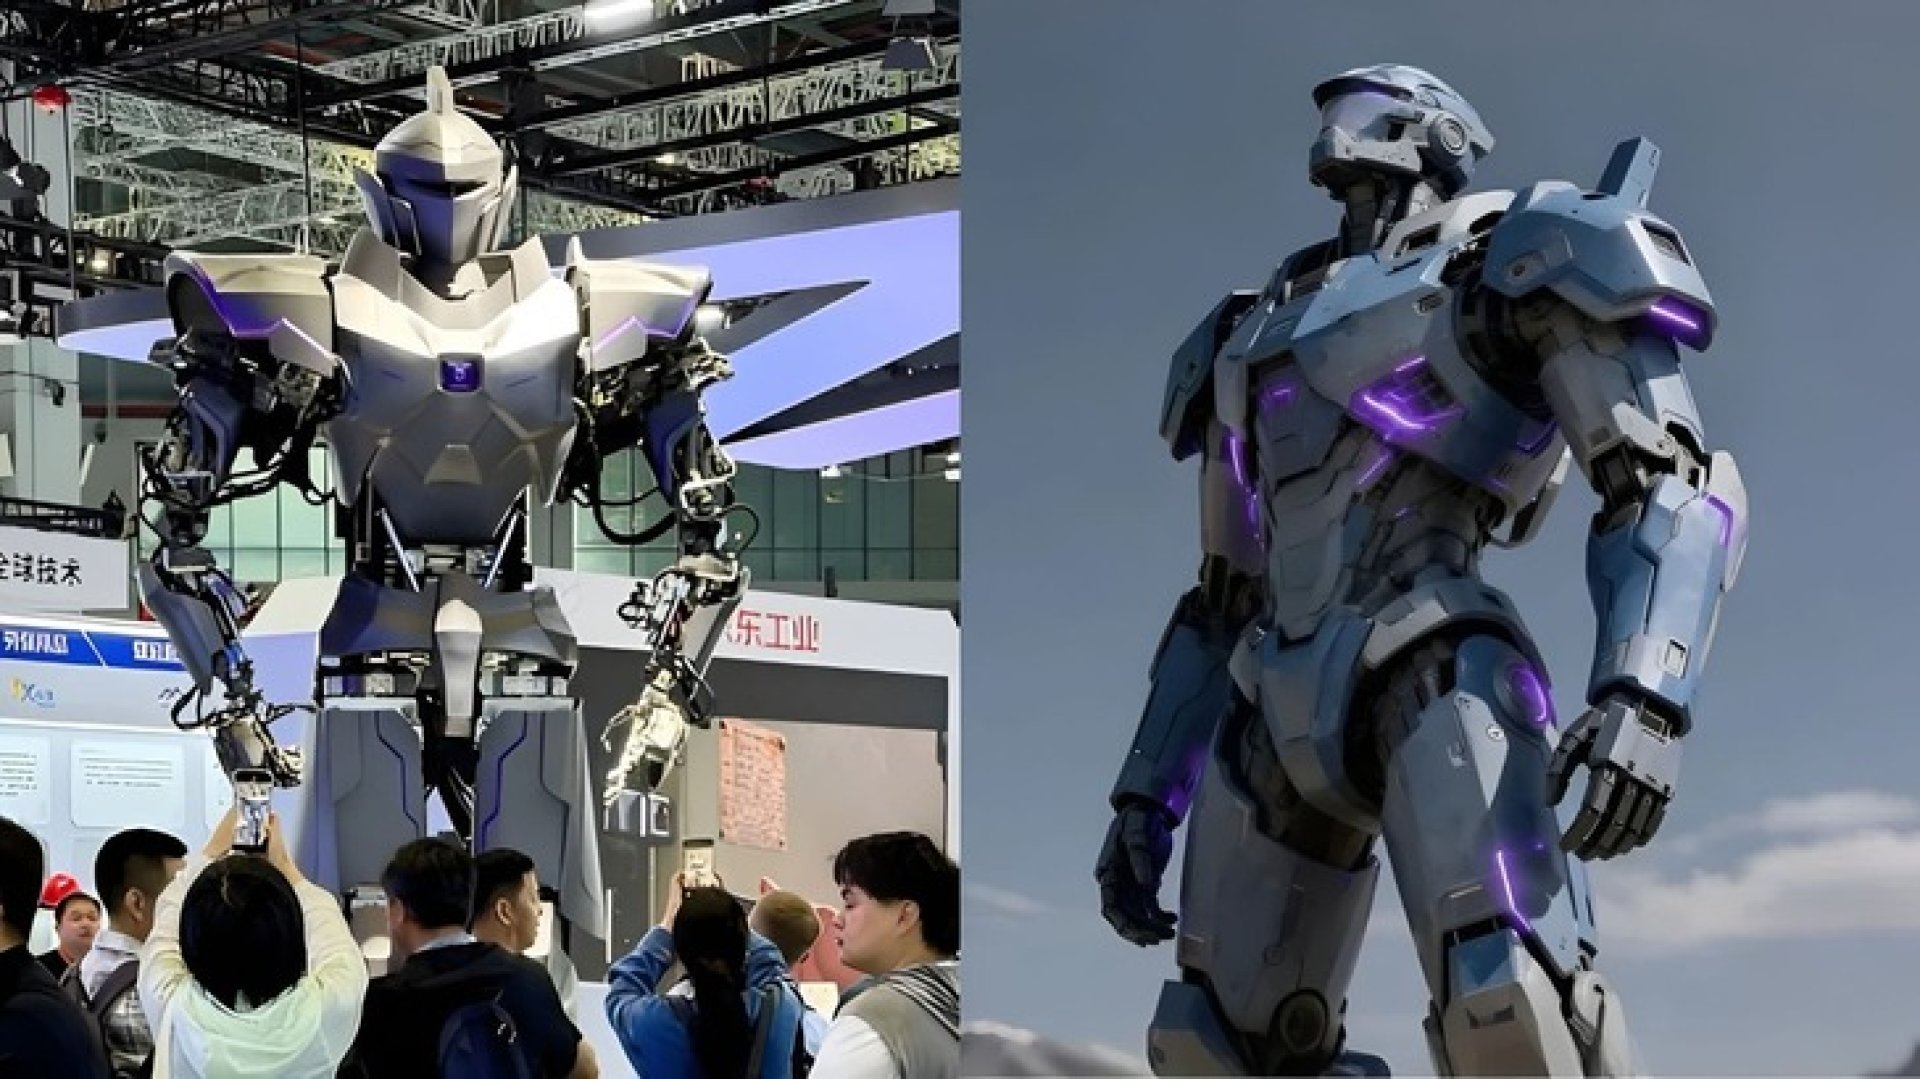
การแข่งขันพัฒนาหุ่นยนต์ฮิวแมนนอยด์กำลังขยายจากการสร้างหุ่นยนต์ที่เดินหรือหยิบจับสิ่งของได้เหมือนมนุษย์ ไปสู่การพัฒนาเครื่องจักรที่สามารถทำงานหนักในสภาพแวดล้อมที่อันตรายได้
หนึ่งในตัวอย่างล่าสุดคือ Neo1 หุ่นยนต์ฮิวแมนนอยด์สำหรับงานอุตสาหกรรมหนักจากบริษัท NeodraDynamics Robotics ของจีน ซึ่งเปิดตัวร่วมกับ JD Industrial ภายในงาน China International Industry Fair 2026
สิ่งที่ทำให้ Neo1 แตกต่างจากหุ่นยนต์ฮิวแมนนอยด์ทั่วไป คือการใช้ระบบไฮดรอลิกเป็นกลไกหลักในการสร้างแรง แทนที่จะพึ่งพามอเตอร์ไฟฟ้าเพียงอย่างเดียว โดยบริษัทระบุว่าระบบนี้รองรับน้ำหนักที่แขนทั้งสองข้างยกร่วมกันได้ถึง 1,102 ปอนด์ หรือประมาณ 500 กิโลกรัม
ข้อต่อไฮดรอลิก 39 จุด ผสานระบบไฟฟ้าเพื่อควบคุมการเคลื่อนไหว
Neo1 มีความสามารถในการเคลื่อนไหว 41 องศาอิสระ (Degrees of Freedom) ซึ่งเป็นตัวเลขที่ใช้บอกจำนวนแกนการเคลื่อนไหวที่ระบบสามารถควบคุมได้
จากทั้งหมด 41 จุด มี 39 จุดที่ใช้ตัวขับเคลื่อนไฮดรอลิกดิจิทัลขนาดเล็กซึ่งพัฒนาโดย NeodraDynamics ส่วนข้อต่อหมุนอีก 2 จุดบริเวณปลายแขนใช้ระบบขับเคลื่อนไฟฟ้า
บริษัทระบุว่าตัวขับเคลื่อนไฮดรอลิกแต่ละตัวมีน้ำหนักประมาณ 2.2 ปอนด์ หรือราว 1 กิโลกรัม และสามารถสร้างแรงขับต่อเนื่องในระดับหลายตันตามข้อมูลที่บริษัทเผยแพร่
นอกจากความสามารถในการยกของหนักแล้ว ผู้พัฒนายังระบุว่า Neo1 มีความแม่นยำในการกลับไปยังตำแหน่งเดิมซ้ำ ๆ (Repeatability) ที่ ±0.0002 นิ้ว หรือประมาณ ±0.005 มิลลิเมตร
ตัวเลขดังกล่าวเป็น ข้อมูลสมรรถนะที่บริษัทระบุ ซึ่งยังต้องพิจารณาร่วมกับเงื่อนไขการทดสอบและการตรวจสอบจากภายนอก โดยเฉพาะเมื่อต้องทำงานกับน้ำหนักมากหรือในสภาพแวดล้อมจริง
ทำไมต้องใช้ไฮดรอลิก แทนมอเตอร์ไฟฟ้าอย่างเดียว?
หุ่นยนต์ฮิวแมนนอยด์จำนวนมากในปัจจุบันใช้มอเตอร์ไฟฟ้าขับเคลื่อนข้อต่อต่าง ๆ เพราะสามารถควบคุมการเคลื่อนไหวได้ละเอียด แต่เมื่อต้องทำงานที่ต้องใช้แรงมากเป็นพิเศษ ระบบไฮดรอลิกก็เป็นอีกทางเลือกที่น่าสนใจ เนื่องจากสามารถสร้างแรงสูงได้ในชุดกลไกที่มีขนาดกะทัดรัด
Neo1 จึงนำข้อดีของทั้งสองระบบมารวมกัน โดยใช้ไฮดรอลิกสำหรับสร้างแรง และใช้ระบบขับเคลื่อนไฟฟ้าสำหรับข้อต่อที่ต้องการการหมุนควบคุมอย่างเหมาะสม
อย่างไรก็ตาม ไฮดรอลิกก็มีความท้าทายทางวิศวกรรม เช่น การควบคุมแรงดันของของไหล การป้องกันการรั่วซึม การจัดการความร้อน และความซับซ้อนของระบบควบคุม
ความสำเร็จของ Neo1 จึงไม่ได้ขึ้นอยู่กับความสามารถในการยกน้ำหนักเพียงอย่างเดียว แต่รวมถึงความแม่นยำ ความทนทาน และความน่าเชื่อถือเมื่อต้องทำงานต่อเนื่องด้วย
ตั้งเป้าทำงานในโรงงาน เหมือง และพื้นที่อันตราย
NeodraDynamics มองว่า Neo1 สามารถนำไปใช้ในงานที่มีความต้องการด้านกำลังและความทนทานสูง เช่น
- โรงงานอุตสาหกรรม: ประกอบชิ้นส่วนขนาดใหญ่และจัดการชิ้นงานที่มีน้ำหนักมาก
- ท่าเรือ: ช่วยเคลื่อนย้ายสินค้าหรือวัสดุหนัก
- โรงงานนิวเคลียร์: บริษัทระบุว่าโมดูลไฮดรอลิกที่ทนต่อรังสีอาจช่วยงานขนย้ายเชื้อเพลิงและบำรุงรักษาอุปกรณ์
- งานใต้ทะเล: มีเป้าหมายรองรับงานบำรุงรักษาอุปกรณ์ภายใต้แรงดันน้ำสูง
- เหมืองและพื้นที่ภัยพิบัติ: อาจช่วยรื้อถอน เคลื่อนย้ายเศษวัสดุ และทำงานในพื้นที่เสี่ยง
อย่างไรก็ตาม ต้องแยกให้ชัดระหว่างงานที่บริษัทวางแผนให้หุ่นยนต์รองรับ กับงานที่ผ่านการใช้งานจริงแล้ว บทความต้นทางระบุว่าการใช้งานในสภาพแวดล้อมเหล่านี้ยังต้องมีการทดสอบเพิ่มเติม เพื่อพิสูจน์ความทนทาน ความน่าเชื่อถือ และประสิทธิภาพในการทำงานต่อเนื่อง
จีนกำลังมองหาตลาดหุ่นยนต์ที่เน้นแรงและความทนทาน
NeodraDynamics ก่อตั้งโดยทีมผู้เชี่ยวชาญด้านเทคนิคที่มีภูมิหลังเกี่ยวข้องกับมหาวิทยาลัยชิงหัว (Tsinghua University) และพัฒนาทั้งส่วนประกอบไฮดรอลิกดิจิทัลและแพลตฟอร์มหุ่นยนต์ของบริษัทเอง
หยาง เทา ผู้ก่อตั้งบริษัท กล่าวว่า เป้าหมายของหุ่นยนต์ไม่ควรจำกัดอยู่ที่การเลียนแบบรูปร่างมนุษย์ แต่ควรพัฒนาความสามารถให้เหนือขีดจำกัดทางกายภาพของมนุษย์ และช่วยทำงานที่คนไม่สามารถทำได้อย่างปลอดภัย
แนวคิดนี้สะท้อนทิศทางหนึ่งของอุตสาหกรรมหุ่นยนต์ คือการพัฒนาหุ่นยนต์เฉพาะทางสำหรับงานที่มีความเสี่ยงสูงหรือใช้แรงมาก แทนการมุ่งแข่งขันเฉพาะหุ่นยนต์บริการที่มีรูปร่างเหมือนมนุษย์
หาก Neo1 สามารถแสดงให้เห็นถึงความแม่นยำและความทนทานภายใต้การใช้งานจริง ก็อาจเปิดโอกาสให้ระบบไฮดรอลิกกลับมามีบทบาทมากขึ้นในหุ่นยนต์ฮิวแมนนอยด์สำหรับอุตสาหกรรมหนัก
แต่ในเวลานี้ ความสามารถในการยก 500 กิโลกรัมและความแม่นยำที่บริษัทประกาศยังไม่ใช่หลักฐานว่าหุ่นยนต์พร้อมใช้งานเชิงพาณิชย์ในทุกสถานการณ์ การทดสอบภาคสนามและข้อมูลการทำงานระยะยาวจะเป็นตัวตัดสินว่าความสามารถดังกล่าวนำไปใช้ได้จริงมากน้อยเพียงใด
ที่มา - Interesting Engineering