จีนสร้างสถิติโลก! หุ่นยนต์ฮิวแมนนอยด์ 110 ตัว เต้นพร้อมกันด้วยระบบ LinkBots
อัพเดทล่าสุด: 29 ต.ค. 2026
1 ผู้เข้าชม
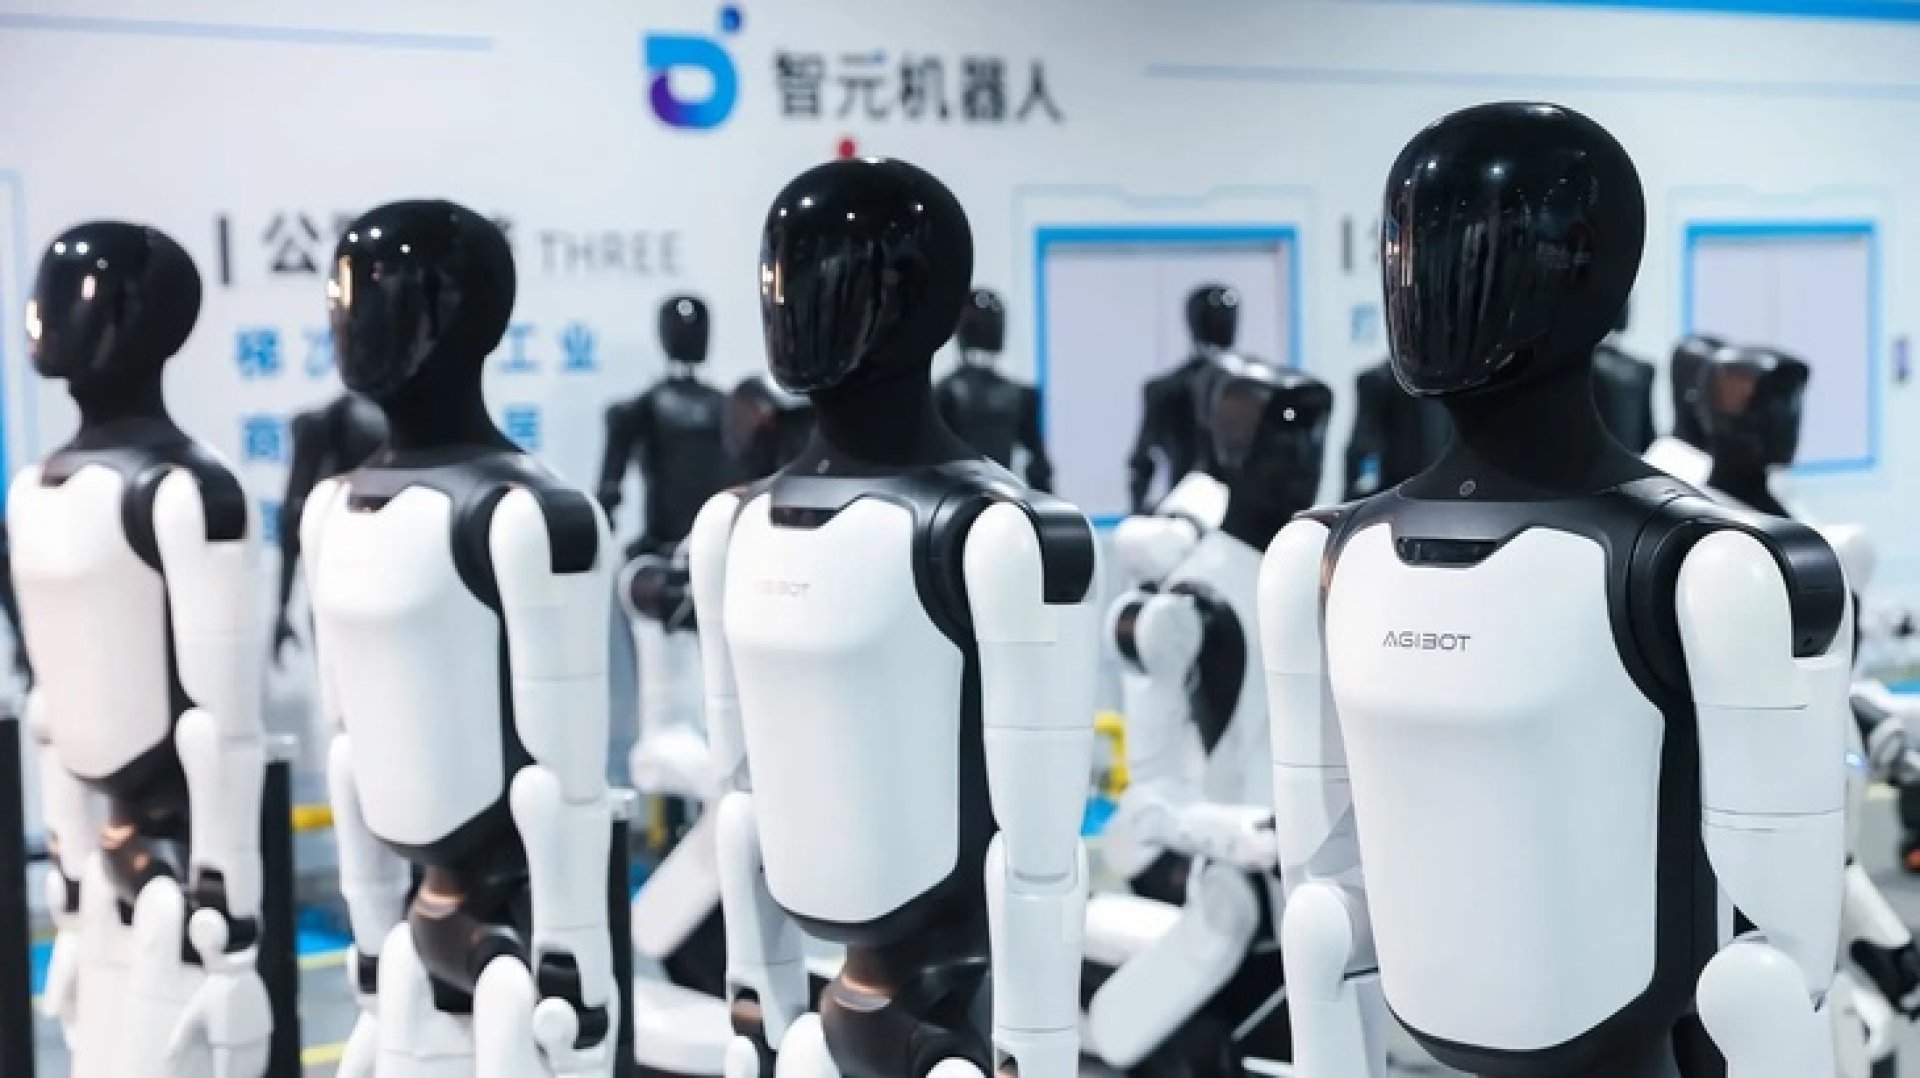
เมื่อหุ่นยนต์ฮิวแมนนอยด์ไม่ได้แสดงความสามารถเพียงตัวเดียว แต่กลับสามารถเคลื่อนไหวพร้อมกันได้มากกว่าหนึ่งร้อยตัว การแสดงครั้งนี้จึงไม่ได้เป็นเพียงโชว์เต้นธรรมดา แต่ยังเป็นการสาธิตระบบควบคุมหุ่นยนต์จำนวนมากที่ต้องทำงานร่วมกันอย่างแม่นยำ
AGIBOT บริษัทพัฒนาหุ่นยนต์จากจีน สร้างสถิติ Guinness World Records ด้วยการนำหุ่นยนต์ฮิวแมนนอยด์จำนวน 110 ตัว มาแสดงการเต้นพร้อมกันที่ศูนย์การประชุมและนิทรรศการนานาชาติแม่น้ำเหลือง (Yellow River International Convention and Exhibition Center) เมืองจี่หนาน มณฑลซานตง เมื่อวันที่ 24 ตุลาคม 2026
รายงานจาก Interesting Engineering เมื่อวันที่ 28 ตุลาคม 2026 ระบุว่า หุ่นยนต์ที่ใช้ในการแสดงเป็นรุ่น Expedition A3 ซึ่งเป็นหุ่นยนต์ฮิวแมนนอยด์ขนาดเต็มตัว โดยใช้แพลตฟอร์ม LinkBots ของ AGIBOT ประสานการเคลื่อนไหว การจัดรูปขบวน และการเปลี่ยนตำแหน่งของหุ่นยนต์ทั้งหมด
หุ่นยนต์ 110 ตัว เต้นพร้อมกันจนสร้างสถิติโลก
ระหว่างการแสดง หุ่นยนต์ Expedition A3 ทั้ง 110 ตัว เคลื่อนไหวตามจังหวะเดียวกัน ทั้งการเต้น การกระโดด และการเปลี่ยนรูปขบวนอย่างต่อเนื่อง
หนึ่งในรูปแบบที่ปรากฏคือการจัดขบวนให้เกิดลักษณะคล้ายคลื่น ก่อนเปลี่ยนเป็นรูปแบบต่าง ๆ รวมถึงการเรียงตัวเป็นตัวเลข 2026
สิ่งที่ทำให้การแสดงนี้แตกต่างจากการสาธิตหุ่นยนต์ทั่วไปคือจำนวนหุ่นยนต์ที่ต้องทำงานร่วมกัน เพราะการควบคุมหุ่นยนต์หนึ่งตัวให้เคลื่อนไหวตามลำดับที่กำหนด กับการทำให้หุ่นยนต์ 110 ตัวเคลื่อนไหวพร้อมกันโดยรักษาตำแหน่งของแต่ละตัว เป็นโจทย์ทางวิศวกรรมที่มีความซับซ้อนต่างกัน
หากหุ่นยนต์บางตัวเคลื่อนที่ผิดจังหวะหรือผิดตำแหน่ง อาจส่งผลต่อรูปขบวนโดยรวม โดยเฉพาะในช่วงที่หุ่นยนต์เคลื่อนผ่านบริเวณใกล้กัน
การแสดงจึงต้องอาศัยทั้งการควบคุมการเคลื่อนไหว การระบุตำแหน่ง และระบบสื่อสารที่ช่วยประสานข้อมูลระหว่างหุ่นยนต์กับระบบควบคุม
Guinness World Records รับรองสถิติอย่างเป็นทางการ
ภายในงานมีผู้ตัดสินจาก Guinness World Records เข้าร่วมตรวจสอบจำนวนหุ่นยนต์ที่แสดงพร้อมกัน และมอบประกาศนียบัตรรับรองความสำเร็จ
สถิติที่ได้รับการรับรองคือ การเต้นพร้อมกันของหุ่นยนต์ฮิวแมนนอยด์จำนวนมากที่สุด ไม่ใช่สถิติด้านความเร็วในการเคลื่อนไหวหรือความสามารถในการทำงานอัตโนมัติ
AGIBOT ระบุว่าหุ่นยนต์ทั้งหมด 110 ตัวเป็นรุ่นมาตรฐานจากสายการผลิต ไม่ใช่หุ่นยนต์ที่ได้รับการดัดแปลงเป็นพิเศษเพื่อการแสดงครั้งนี้
ข้อมูลดังกล่าวมีความสำคัญ เพราะแสดงให้เห็นว่าบริษัทสามารถนำหุ่นยนต์รุ่นเดียวกันจำนวนมากมาทำงานร่วมกันภายใต้ระบบประสานการควบคุมได้
อย่างไรก็ตาม การใช้หุ่นยนต์รุ่นมาตรฐานไม่ได้หมายความว่าหุ่นยนต์ทั้งหมดสามารถปฏิบัติงานทุกประเภทได้โดยไม่ต้องปรับแต่งเพิ่มเติม เนื่องจากการแสดงเต้นเป็นภารกิจที่มีลำดับการเคลื่อนไหวและสภาพแวดล้อมที่กำหนดไว้ล่วงหน้า
LinkBots เทคโนโลยีเบื้องหลังการควบคุมหุ่นยนต์จำนวนมาก
หัวใจของการแสดงครั้งนี้คือ LinkBots แพลตฟอร์มที่ AGIBOT พัฒนาขึ้นสำหรับการประสานงานของหุ่นยนต์หลายตัว โดยใช้แนวคิด Swarm Scheduling และ Cluster Control
Swarm Scheduling เป็นแนวทางจัดตารางและประสานภารกิจของหุ่นยนต์หลายตัว ขณะที่ Cluster Control มุ่งเน้นการบริหารจัดการหุ่นยนต์จำนวนมากให้ทำงานภายใต้ระบบควบคุมร่วมกัน
แทนที่จะต้องให้ผู้ควบคุมสั่งการหุ่นยนต์ทุกตัวแยกจากกัน ระบบ LinkBots ช่วยจัดการการเคลื่อนไหวและข้อมูลสถานะของหุ่นยนต์เป็นกลุ่ม
สำหรับการเต้นพร้อมกัน ระบบต้องจัดลำดับการเคลื่อนไหวให้หุ่นยนต์แต่ละตัวเริ่มและเปลี่ยนท่าทางตามช่วงเวลาที่กำหนด รวมถึงรักษาตำแหน่งให้สอดคล้องกับรูปขบวน
การจัดการลักษณะนี้มีความสำคัญเมื่อจำนวนหุ่นยนต์เพิ่มขึ้น เพราะความผิดพลาดเพียงบางส่วนอาจส่งผลต่อการเคลื่อนไหวของกลุ่มทั้งหมด
เทคโนโลยี UWB ช่วยระบุตำแหน่งระดับเซนติเมตร
อีกองค์ประกอบสำคัญของ LinkBots คือการผสานเทคโนโลยี Ultra-Wideband หรือ UWB สำหรับระบุตำแหน่งของหุ่นยนต์
ตามข้อมูลที่ AGIBOT เปิดเผย ระบบสามารถติดตามตำแหน่งสัมพัทธ์ของหุ่นยนต์ด้วยความละเอียดระดับเซนติเมตร ช่วยให้ระบบประเมินว่าหุ่นยนต์แต่ละตัวอยู่ห่างกันเท่าใด และควรเคลื่อนที่อย่างไรเมื่อมีการเปลี่ยนรูปขบวน
เทคโนโลยีนี้มีความสำคัญเป็นพิเศษในช่วงที่หุ่นยนต์หลายตัวต้องเคลื่อนผ่านบริเวณใกล้กัน เพราะระบบจำเป็นต้องรักษาระยะห่างระหว่างหุ่นยนต์เพื่อลดความเสี่ยงจากการชน
ตัวอย่างเช่น เมื่อหุ่นยนต์ต้องเปลี่ยนจากแถวตรงเป็นรูปขบวนคล้ายคลื่น แต่ละตัวต้องเคลื่อนที่ไปยังตำแหน่งใหม่โดยไม่รบกวนเส้นทางของตัวอื่น
ข้อมูลตำแหน่งจึงเป็นองค์ประกอบที่ช่วยให้ระบบประสานการเคลื่อนไหวได้แม่นยำขึ้น
อย่างไรก็ตาม ความสามารถในการติดตามตำแหน่งระดับเซนติเมตรเป็นข้อมูลที่รายงานเกี่ยวกับระบบ ไม่ใช่หลักฐานยืนยันว่าหุ่นยนต์สามารถหลีกเลี่ยงการชนได้สมบูรณ์ในทุกสภาพแวดล้อม
ใช้ 5G และ Wi-Fi เชื่อมต่อหุ่นยนต์กับระบบควบคุม
นอกจาก UWB แล้ว LinkBots ยังใช้การเชื่อมต่อผ่านเครือข่าย 5G และ Wi-Fi เพื่อสนับสนุนการสื่อสารระหว่างหุ่นยนต์กับโครงสร้างพื้นฐานที่ใช้ควบคุม
เครือข่ายเหล่านี้ทำหน้าที่ส่งข้อมูลคำสั่งและข้อมูลที่จำเป็นต่อการประสานการเคลื่อนไหวของหุ่นยนต์หลายตัว
การควบคุมหุ่นยนต์จำนวนมากต้องพิจารณาทั้งการรับส่งข้อมูล ความต่อเนื่องของการเชื่อมต่อ และความสอดคล้องของการเคลื่อนไหวตามลำดับที่กำหนด
หากข้อมูลที่ใช้ประสานงานไม่ตรงกัน อาจทำให้หุ่นยนต์บางตัวเปลี่ยนท่าทางหรือเคลื่อนที่ไม่สอดคล้องกับกลุ่ม
AGIBOT ยังระบุว่าแพลตฟอร์มรองรับการปรับรูปขบวนและการวางแผนการเคลื่อนที่เพื่อหลีกเลี่ยงสิ่งกีดขวาง แต่รายละเอียดทางเทคนิคที่เปิดเผยต่อสาธารณะยังไม่เพียงพอที่จะประเมินได้ว่าความสามารถเหล่านี้ทำงานอย่างไรในทุกสถานการณ์ หรือผ่านการทดสอบนอกสภาพแวดล้อมควบคุมมากน้อยเพียงใด
AGIBOT เคยคว้า 46 เหรียญจากการแข่งขันหุ่นยนต์
ก่อนสร้างสถิติ Guinness World Records ครั้งนี้ AGIBOT เคยเข้าร่วมการแข่งขัน World Humanoid Robot Games ครั้งที่ 2 ในเดือนสิงหาคม 2026
บริษัทได้รับเหรียญรางวัลรวม 46 เหรียญ ในจำนวนนี้เป็นเหรียญทอง 18 เหรียญ จากการแข่งขันที่ครอบคลุมหลายประเภท เช่น กรีฑา การหยิบจับและจัดการวัตถุ งานบริการในโรงแรม และภารกิจตอบสนองเหตุฉุกเฉิน
ผลการแข่งขันดังกล่าวสะท้อนว่าบริษัทกำลังพัฒนาหุ่นยนต์ให้รองรับการเคลื่อนไหวและภารกิจหลายรูปแบบ ไม่ได้มุ่งเน้นเฉพาะการแสดงบนเวทีเท่านั้น
อย่างไรก็ตาม ผลการแข่งขันและการสร้างสถิติโลกยังต้องแยกจากผลการใช้งานในสถานประกอบการจริง เนื่องจากแต่ละสถานการณ์มีเงื่อนไขและข้อจำกัดแตกต่างกัน
การเต้นพร้อมกัน 110 ตัว บอกอะไรเกี่ยวกับอนาคตหุ่นยนต์
ความสำเร็จครั้งนี้ไม่ได้แสดงเพียงว่าหุ่นยนต์สามารถเต้นพร้อมกันได้ แต่ยังสะท้อนความก้าวหน้าของระบบที่ใช้บริหารจัดการหุ่นยนต์จำนวนมากภายใต้โครงสร้างควบคุมร่วมกัน
ในอนาคต ระบบประสานงานลักษณะนี้อาจมีความเกี่ยวข้องกับการนำหุ่นยนต์หลายตัวไปทำงานในพื้นที่เดียวกัน เช่น การบริหารกลุ่มหุ่นยนต์ในโรงงานหรือสถานประกอบการที่ต้องแบ่งหน้าที่และติดตามสถานะอุปกรณ์
อย่างไรก็ตาม การเต้นบนเวทีเป็นการสาธิตในสภาพแวดล้อมที่ควบคุมได้ จึงยังไม่สามารถสรุปว่าระบบเดียวกันจะทำงานได้อย่างน่าเชื่อถือในโรงงาน คลังสินค้า หรือพื้นที่ที่มีคนและสิ่งกีดขวางเคลื่อนที่ตลอดเวลา
การใช้งานจริงยังต้องประเมินความปลอดภัย ความเสถียรของเครือข่าย ความสามารถในการตอบสนองต่อเหตุการณ์ที่ไม่คาดคิด และประสิทธิภาพเมื่อหุ่นยนต์ต้องทำภารกิจแตกต่างกัน
สถิติหุ่นยนต์ฮิวแมนนอยด์ 110 ตัวเต้นพร้อมกันของ AGIBOT จึงเป็นความสำเร็จด้านการประสานการควบคุมหุ่นยนต์ขนาดใหญ่ และเป็นอีกตัวอย่างของการแข่งขันพัฒนาเทคโนโลยีหุ่นยนต์ในจีน
สิ่งที่น่าจับตามองต่อไปไม่ใช่เพียงจำนวนหุ่นยนต์ที่สามารถเคลื่อนไหวพร้อมกันได้ แต่คือความสามารถในการนำระบบควบคุมกลุ่มหุ่นยนต์ไปประยุกต์ใช้กับภารกิจจริงที่มีความซับซ้อนและเปลี่ยนแปลงอยู่ตลอดเวลา
ที่มา: Interesting Engineering รายงานโดย Jijo Malayil เผยแพร่วันที่ 28 ตุลาคม 2026
บทความที่เกี่ยวข้อง
รัฐบาลใหม่ของสหราชอาณาจักรประกาศยกเลิกภาษีมูลค่าเพิ่ม (VAT) สำหรับค่าไฟฟ้าครัวเรือน ตั้งแต่วันที่ 1 ตุลาคม หวังช่วยลดค่าครองชีพให้ประชาชนหลายล้านคน ท่ามกลางราคาพลังงานที่กำลังจะปรับสูงขึ้น พร้อมยืนยันว่าจะยังคงรักษาวินัยทางการคลังควบคู่ไปกับมาตรการช่วยเหลือประชาชน
23 ก.ค. 2026
ในระหว่างวันที่ 20 มี.ค. - 5 เม.ย. 69 ที่ศูนย์การค้าเมกาบางนา พร้อมแจกดีลสุดพิเศษมากมาย
24 มี.ค. 2026
พิพิธภัณฑ์ลูฟวร์ในกรุงปารีสกำลังเผชิญความท้าทายครั้งใหญ่ เมื่อผู้อำนวยการคนใหม่เผยว่าอาคารและระบบโครงสร้างพื้นฐานหลายส่วนเริ่มเสื่อมสภาพ ขณะที่งบประมาณสำหรับการปรับปรุงไม่เพียงพอ แม้จะยังเป็นพิพิธภัณฑ์ที่มีผู้เข้าชมมากที่สุดแห่งหนึ่งของโลก
21 มิ.ย. 2026
