อังกฤษพัฒนาเทคโนโลยีใหม่ ทำให้หุ่นยนต์ขยับปีกได้โดยไม่ต้องใช้มอเตอร์ขนาดใหญ่
ปั๊มโลหะเหลวขนาดจิ๋ว อาจเปลี่ยนวิธีขับเคลื่อนหุ่นยนต์แบบนิ่ม
ทีมนักวิศวกรจาก University of Bristol สหราชอาณาจักร พัฒนาปั๊มโลหะเหลวขนาดจิ๋วที่มีน้ำหนักเพียง 0.2 กรัม เพื่อช่วยให้อุปกรณ์หุ่นยนต์แบบนิ่มเคลื่อนไหวได้โดยไม่จำเป็นต้องพึ่งระบบปั๊มขนาดใหญ่ที่ติดตั้งแยกอยู่ภายนอก
อุปกรณ์นี้มีชื่อว่า Liquid-metal Magnetohydrodynamic Pump หรือ LIMA Pump มีปริมาตรประมาณ 0.086 ลูกบาศก์เซนติเมตร และทำงานด้วยหลักการทางฟิสิกส์ที่เรียกว่า Magnetohydrodynamics ซึ่งอาศัยแรงแม่เหล็กไฟฟ้ากระทำต่อของเหลวที่นำไฟฟ้าได้
ผลงานวิจัยได้รับการเผยแพร่ในวารสาร Nature Communications เมื่อวันที่ 12 พฤษภาคม 2026 ภายใต้ชื่อ “A flexible liquid metal magnetohydrodynamic pump for soft robotic systems”
จุดเด่นของเทคโนโลยีนี้คือการย่อกลไกสูบของเหลวให้เล็กและยืดหยุ่นลง ซึ่งอาจช่วยลดข้อจำกัดด้านน้ำหนักและพื้นที่ติดตั้งในหุ่นยนต์และอุปกรณ์สวมใส่ที่ต้องการเคลื่อนไหวไปตามรูปร่างของร่างกายหรือสิ่งแวดล้อม
ใช้แรงแม่เหล็กไฟฟ้าขับเคลื่อนหยดโลหะเหลว
หลักการทำงานของปั๊ม LIMA เริ่มจากหยดโลหะเหลวขนาดเล็กที่วางอยู่ระหว่างขั้วไฟฟ้า โดยมีสารละลายโซเดียมไฮดรอกไซด์และแม่เหล็กถาวรเป็นส่วนหนึ่งของระบบ
เมื่อมีกระแสไฟฟ้าไหลผ่านโลหะเหลวและทำงานร่วมกับสนามแม่เหล็ก จะเกิดแรงที่เรียกว่า Lorentz Force ทำให้หยดโลหะเคลื่อนที่ไปมาและผลักของเหลวภายในช่องทางขนาดเล็กให้เกิดการไหล
การกลับทิศทางกระแสไฟฟ้าสามารถเปลี่ยนทิศทางการสูบได้ ขณะที่การไหลทางเดียวอย่างต่อเนื่องต้องอาศัยวาล์วประกอบเพิ่มเติม
รายงานระบุว่าปั๊มใช้แรงดันไฟฟ้าประมาณ 0.1 โวลต์ในการทดลองบางรูปแบบ โดยมีกระแสไฟฟ้าสูงสุดราว 8 แอมป์ และกำลังไฟฟ้าสูงสุดประมาณ 0.8 วัตต์ จึงไม่ควรตีความว่าแรงดันไฟฟ้าต่ำหมายถึงการใช้พลังงานต่ำในทุกสภาวะ
อีกจุดที่แตกต่างจากปั๊มทั่วไปคือ อุปกรณ์นี้ไม่มีใบพัดหรือชุดลูกสูบแบบกลไก แต่ใช้การเคลื่อนที่ของโลหะเหลวเพื่อสร้างแรงสูบแทน
ปีกผีเสื้อหุ่นยนต์แสดงให้เห็นการควบคุมการเคลื่อนไหว
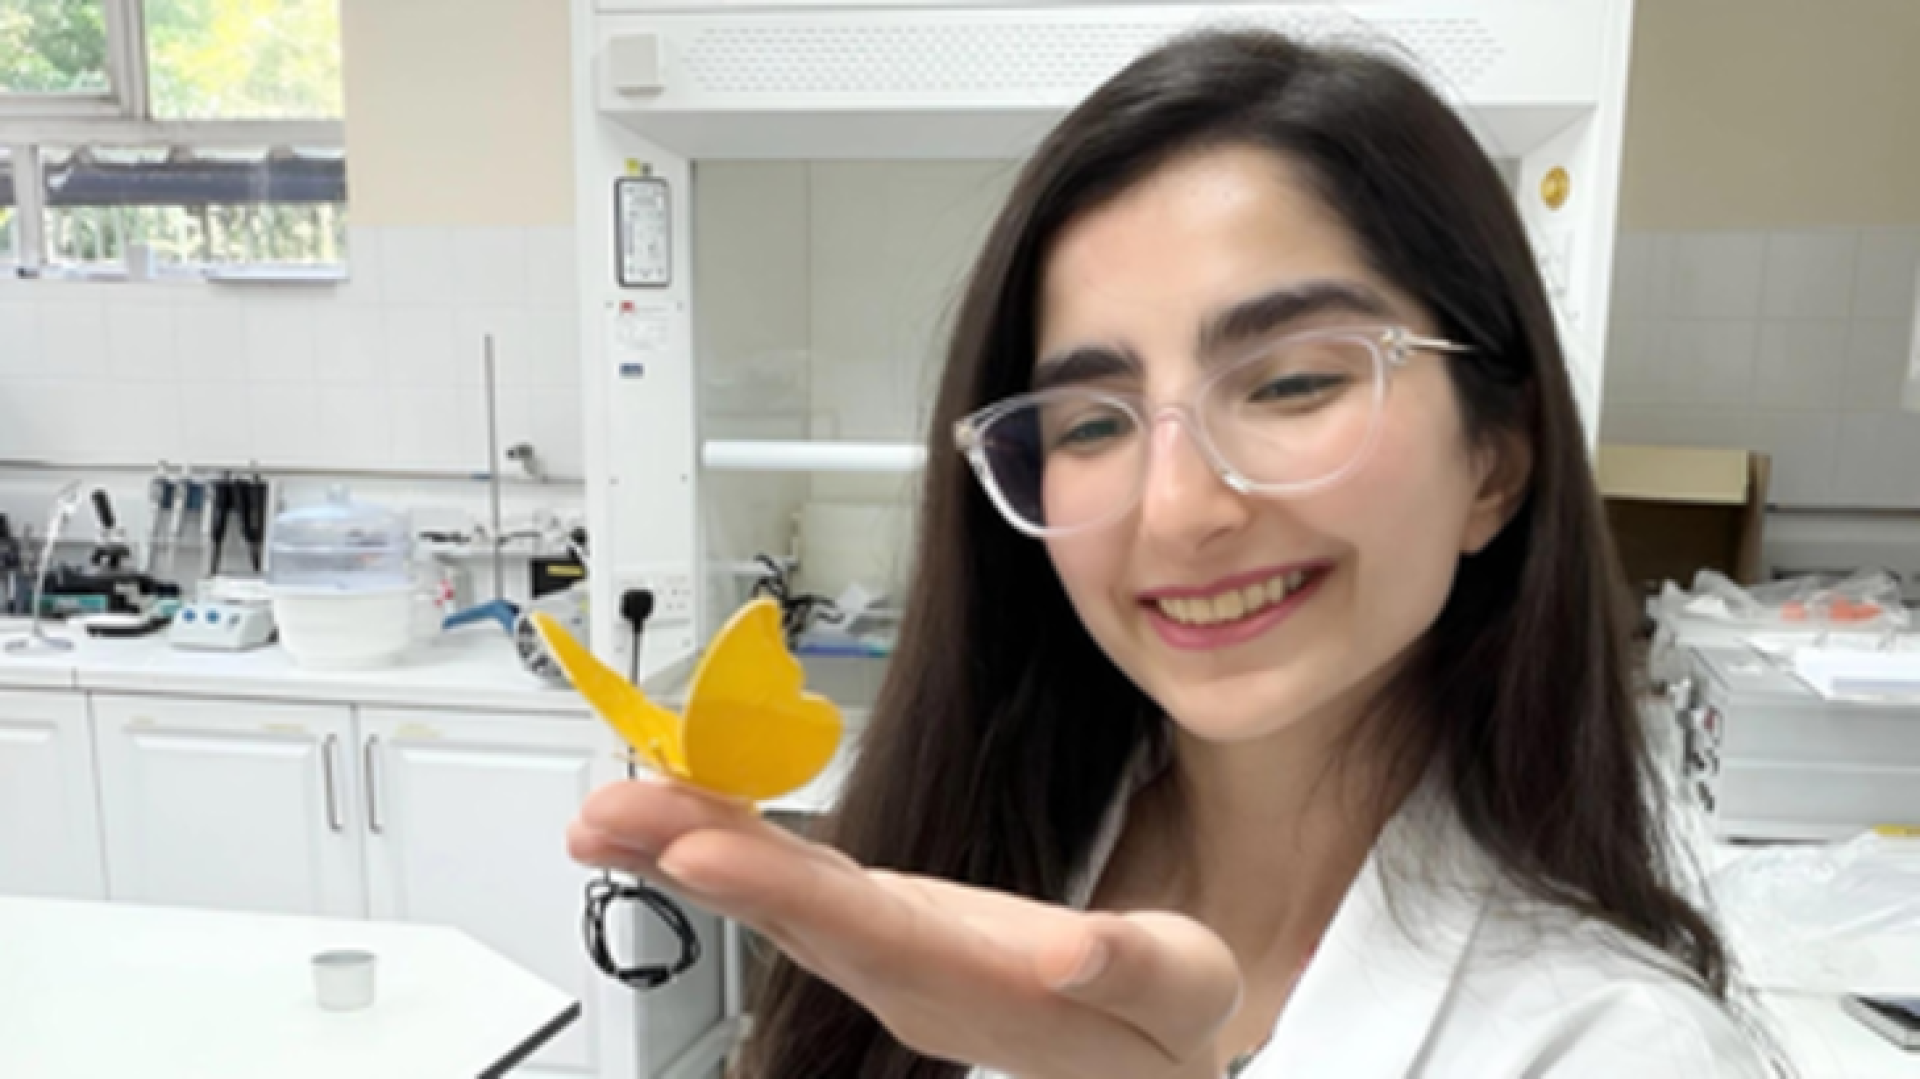
หนึ่งในการสาธิตที่โดดเด่นที่สุดคือผีเสื้อหุ่นยนต์ที่สามารถขยับปีกขึ้นและลงได้ โดยปั๊มจะส่งหยดโลหะเหลวสลับกับหยดสารละลายผ่านท่อไปยังจุดรับสัญญาณ
เมื่อหยดโลหะเหลวเชื่อมต่อวงจรไฟฟ้า ระบบจะส่งสัญญาณกระตุ้นตัวขับเคลื่อนที่ทำจากโลหะผสมจำรูปร่าง หรือ Shape-Memory Alloy ซึ่งติดอยู่กับปีก ทำให้ปีกเคลื่อนไหวได้ เมื่อหยดสารละลายผ่านเข้ามา วงจรจะขาดและปีกจะคลายตัว
การปรับจังหวะและระยะเวลาของสัญญาณช่วยควบคุมรูปแบบการกระพือปีกได้
อย่างไรก็ตาม ปั๊มไม่ได้ทำหน้าที่เป็นมอเตอร์ที่ขยับปีกโดยตรง แต่ทำหน้าที่สูบของเหลวและส่งสัญญาณควบคุมไปยังตัวขับเคลื่อนอีกส่วนหนึ่ง ซึ่งเป็นองค์ประกอบสำคัญของการออกแบบระบบหุ่นยนต์แบบนิ่ม
จากสายรัดข้อมือเปลี่ยนสี สู่อุปกรณ์จำลองการสัมผัส
ทีมวิจัยยังสาธิตการนำปั๊มไปใช้กับอุปกรณ์สวมใส่ต้นแบบอีกสองประเภท
ประเภทแรกคือสายรัดข้อมือที่มีช่องทางของเหลวภายใน สามารถเปลี่ยนสีได้โดยสูบของเหลวสองสีให้เคลื่อนผ่านช่องทางต่าง ๆ การเปลี่ยนสีในต้นแบบใช้เวลาประมาณ 28 วินาที แสดงให้เห็นว่าการเคลื่อนที่ของของเหลวสามารถใช้เปลี่ยนรูปลักษณ์ของอุปกรณ์ได้ โดยไม่จำเป็นต้องใช้หน้าจออิเล็กทรอนิกส์แบบทั่วไป
อีกประเภทหนึ่งเป็นอุปกรณ์ที่ช่วยสร้างความรู้สึกสัมผัส โดยใช้ระบบปั๊มและตัวขับเคลื่อนเพื่อสร้างแรงกดบริเวณข้อมือหรือปลายนิ้ว เป้าหมายคือการทำให้อุปกรณ์สวมใส่สามารถส่งสัญญาณทางกายภาพกลับไปยังผู้ใช้ได้
ในการทดลองเบื้องต้น ผู้เข้าร่วมที่ถูกปิดตาสามารถแยกรูปแบบการสัมผัสสามแบบได้ แต่การทดลองยังเป็นเพียงการสาธิตต้นแบบ และนักวิจัยระบุว่ายังต้องทดสอบกับผู้เข้าร่วมจำนวนมากขึ้นก่อนจะสรุปประสิทธิภาพการใช้งานจริง
ปั๊มเล็กลง อาจช่วยให้หุ่นยนต์เคลื่อนไหวได้อย่างอิสระมากขึ้น
หุ่นยนต์แบบนิ่มมักใช้วัสดุยืดหยุ่น เช่น ซิลิโคนหรืออีลาสโตเมอร์ โดยอาศัยแรงดันอากาศหรือของเหลวเพื่อทำให้ส่วนต่าง ๆ งอ หด หรือขยายตัว แต่ระบบแบบเดิมมักต้องพึ่งเครื่องอัดอากาศหรือปั๊มที่มีขนาดใหญ่กว่าอุปกรณ์ปลายทาง
การย่อปั๊มให้เหลือเพียง 0.2 กรัมจึงเปิดโอกาสให้ระบบสูบของเหลวสามารถติดตั้งใกล้กับตัวขับเคลื่อนหรือกระจายอยู่ภายในตัวหุ่นยนต์ได้มากขึ้น แทนการเชื่อมต่อทุกส่วนเข้ากับเครื่องปั๊มส่วนกลาง
ทีมวิจัยยังทดสอบการใช้ปั๊มกับตัวขับเคลื่อนที่ได้รับแรงบันดาลใจจากขาของสัตว์ขาปล้อง โดยต้นแบบหนึ่งสามารถเบี่ยงตัวได้มากกว่า 45 องศาจากตำแหน่งเริ่มต้น
ผลการทดลองแสดงให้เห็นว่าปั๊มขนาดเล็กสามารถขับเคลื่อนชิ้นส่วนยืดหยุ่นที่มีขนาดใหญ่กว่าตัวปั๊มได้ แต่ระบบยังต้องใช้ตัวขับเคลื่อนชนิดอื่นร่วมด้วย
จากหุ่นยนต์สู่การแพทย์และอุปกรณ์สวมใส่อัจฉริยะ
นักวิจัยมองว่าเทคโนโลยีนี้อาจนำไปประยุกต์ใช้ได้หลากหลาย ตั้งแต่อุปกรณ์ไมโครฟลูอิดิกส์สำหรับการตรวจวินิจฉัยโรค อุปกรณ์สวมใส่ที่ช่วยสร้างแรงกดเพื่อจำลองการสัมผัส ไปจนถึงหุ่นยนต์ขนาดเล็กสำหรับเก็บตัวอย่างจากสิ่งแวดล้อม
ในระยะต่อไป ทีมวิจัยต้องการปรับปรุงประสิทธิภาพของปั๊ม พัฒนาวาล์วที่ติดตั้งรวมอยู่ในระบบ และลดความซับซ้อนของวงจรควบคุม เพื่อทำให้อุปกรณ์มีขนาดกะทัดรัดและใช้งานได้สะดวกขึ้น
ถึงแม้เทคโนโลยีจะยังอยู่ในขั้นต้นแบบ แต่ผลงานนี้แสดงให้เห็นแนวทางใหม่ในการสร้างการเคลื่อนไหวให้กับหุ่นยนต์ที่ต้องการความยืดหยุ่นและน้ำหนักเบา โดยไม่จำเป็นต้องย่อมอเตอร์แบบเดิมให้เล็กลงเพียงอย่างเดียว
หัวใจสำคัญจึงไม่ใช่การสร้างมอเตอร์จิ๋ว แต่เป็นการสร้างระบบสูบของเหลวขนาดเล็กที่สามารถควบคุมการเคลื่อนไหวและส่งสัญญาณให้หุ่นยนต์แบบนิ่มทำงานได้
ที่มา - The Times of India