นักวิจัยพัฒนาหุ่นยนต์ รวมร่างจักรยานสองล้อ ทรงตัว ยกล้อ กระโดดสูง และพลิกตัวได้
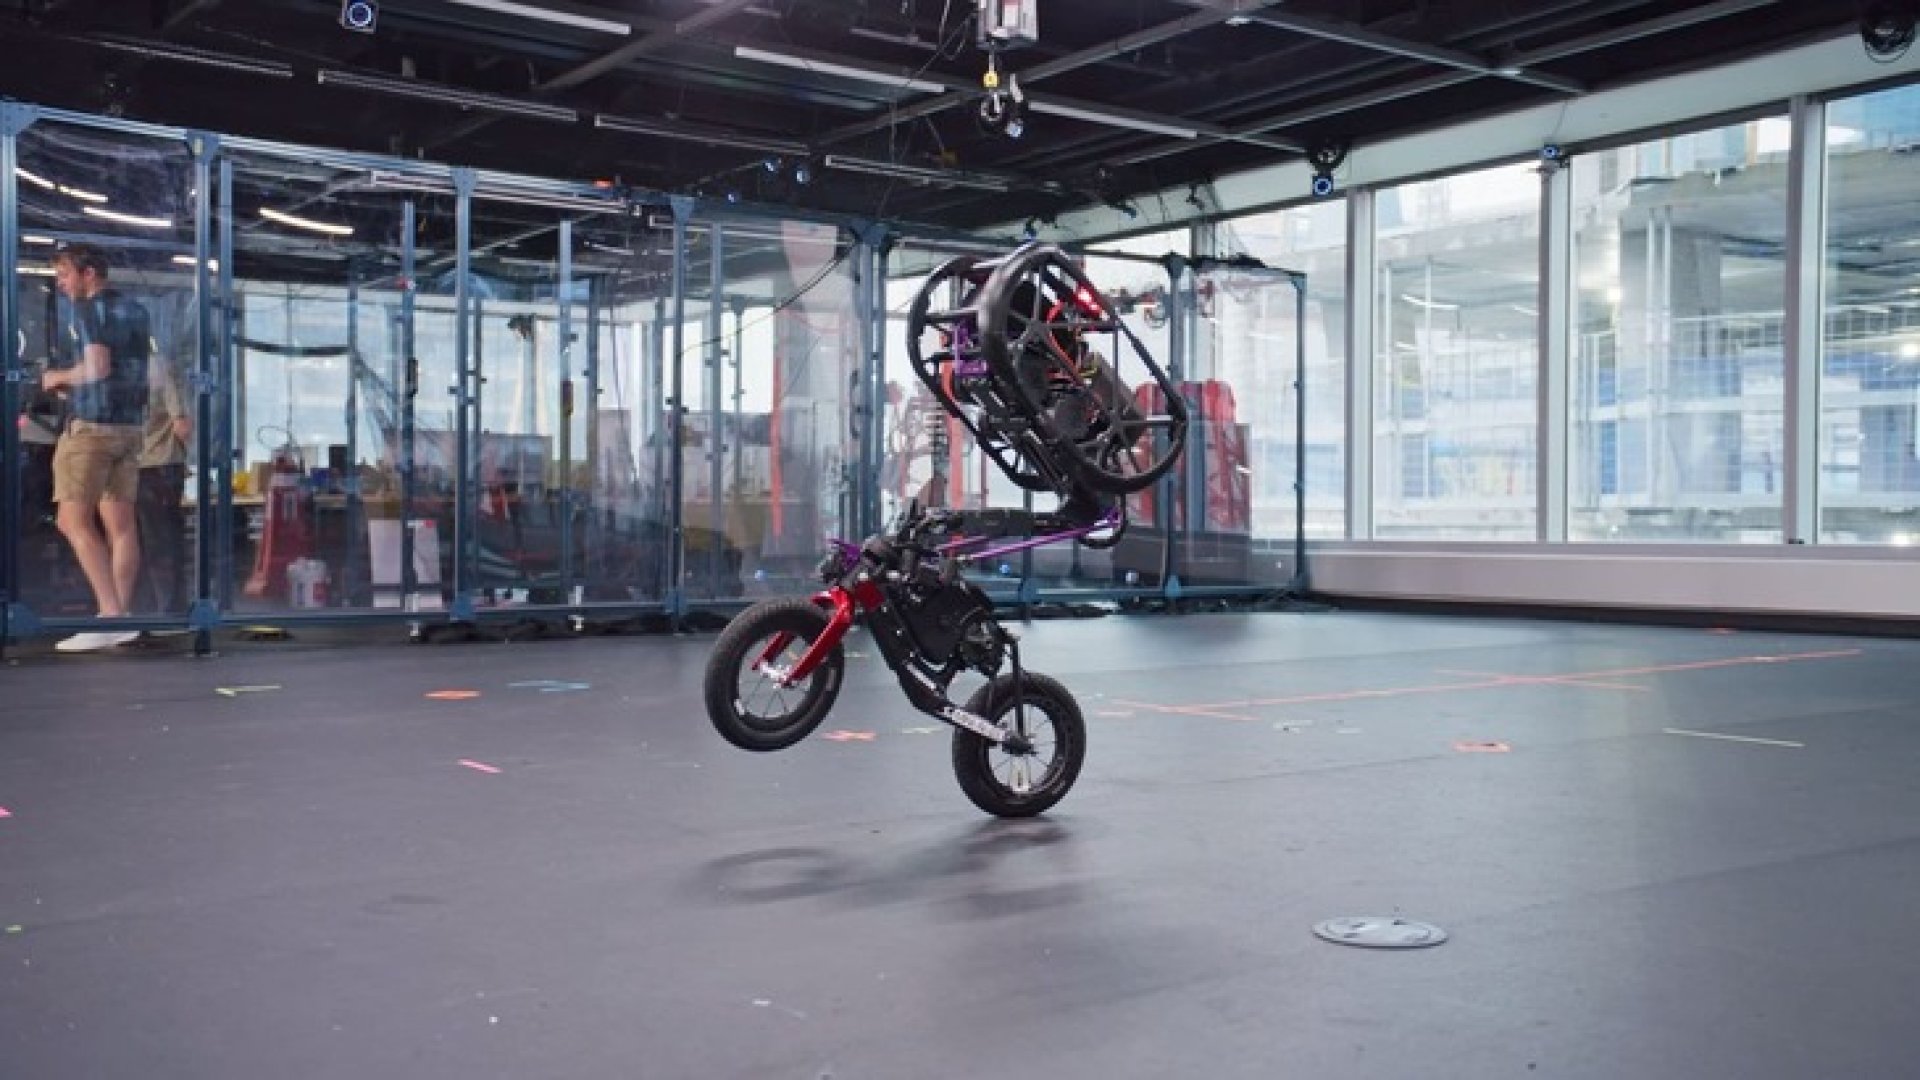
UMV หุ่นยนต์จักรยานติด AI กระโดดข้ามสิ่งกีดขวาง พลิกตัวกลางอากาศได้ โดยไม่ต้องมีขาหลายข้าง
หุ่นยนต์เคลื่อนที่ส่วนใหญ่มักมีข้อจำกัดที่แลกเปลี่ยนกันระหว่างความเร็วกับความคล่องตัว หุ่นยนต์ล้อเคลื่อนที่ได้เร็วบนพื้นผิวที่เหมาะสม แต่ติดขัดเมื่อเจอสิ่งกีดขวาง ส่วนหุ่นยนต์ขามักมีความสามารถในการก้าวข้ามพื้นที่ซับซ้อน แต่ต้องอาศัยระบบกลไกและการควบคุมที่ซับซ้อนกว่า
ทีมวิจัยจาก Robotics and AI Institute (RAI Institute) จึงพัฒนาแนวทางใหม่ผ่านหุ่นยนต์ชื่อ Ultra Mobility Vehicle (UMV) ซึ่งนำโครงสร้างแบบจักรยานมาผสานกับกลไกที่ช่วยเคลื่อนย้ายมวลของตัวหุ่นยนต์ เพื่อให้สามารถทรงตัว กระโดด และเปลี่ยนทิศทางกลางอากาศได้
ตัวเล็กแต่คล่องตัว เคลื่อนที่เร็ว 8 เมตรต่อวินาที
UMV มีน้ำหนักประมาณ 23.5 กิโลกรัม และทำความเร็วได้สูงสุด 8 เมตรต่อวินาที หรือประมาณ 28.8 กิโลเมตรต่อชั่วโมง
หุ่นยนต์สามารถทรงตัวบนล้อหลัง ยกล้อหน้าขึ้น เคลื่อนที่กระโดดด้านข้าง และทำท่าพลิกตัวไปข้างหน้าได้ ความสามารถเหล่านี้ทำให้ UMV แตกต่างจากแพลตฟอร์มหุ่นยนต์ล้อทั่วไปที่มักต้องอาศัยพื้นผิวต่อเนื่องสำหรับการเคลื่อนที่
ในการทดลองหนึ่ง หุ่นยนต์สามารถเคลื่อนที่เข้าหาแท่นสูง 1 เมตร กระโดดขึ้นไปบนแท่น เคลื่อนที่ผ่านพื้นผิวด้านบน และกระโดดลงมาได้ โดยทำซ้ำลำดับการเคลื่อนไหวนี้ 15 ครั้ง
การทดลองดังกล่าวแสดงให้เห็นว่า UMV สามารถผสานการเคลื่อนที่ด้วยล้อเข้ากับการกระโดดเพื่อผ่านสิ่งกีดขวางได้ ไม่ใช่เพียงรักษาสมดุลบนพื้นราบเท่านั้น
เคล็ดลับอยู่ที่มวลที่ขยับได้ ไม่ใช่แค่ล้อ
UMV มีโครงสร้างหลักสามส่วน ได้แก่ ส่วนหัว คอ และเฟรมจักรยาน โดยส่วนหัวบรรจุอุปกรณ์สำคัญส่วนใหญ่ ทั้งระบบประมวลผล แบตเตอรี่ และตัวขับเคลื่อนสำหรับการกระโดด
ส่วนหัวเชื่อมกับเฟรมผ่านกลไกข้อต่อเชิงพื้นที่และก้านเชื่อมโยงสองชิ้น ทำให้หุ่นยนต์สามารถเลื่อนตำแหน่งมวลของตัวเองเพื่อควบคุมทิศทางและสร้างแรงสำหรับการเคลื่อนไหว
ระบบทั้งหมดใช้แกนขับเคลื่อนที่ควบคุมได้ 5 องศาอิสระ (Degrees of Freedom) ครอบคลุมการเคลื่อนไหวหลักของกลไก การบังคับเลี้ยว และการขับเคลื่อนล้อหลัง
การใช้มวลที่เคลื่อนย้ายได้ช่วยให้หุ่นยนต์ควบคุมสมดุลและสร้างการเคลื่อนไหวแบบไดนามิกได้ โดยไม่ต้องพึ่งล้อช่วยทรงตัวหรือขาตั้งสำหรับรักษาสมดุลขณะหยุดนิ่ง
AI ฝึกในโลกจำลอง ก่อนนำทักษะไปใช้กับหุ่นยนต์จริง
อีกหัวใจสำคัญของ UMV คือ Reinforcement Learning (RL) หรือการเรียนรู้แบบเสริมกำลัง ซึ่งเป็นวิธีฝึก AI ให้เรียนรู้การควบคุมผ่านการทดลองและการประเมินผลของการกระทำ
ทีมวิจัยฝึกหุ่นยนต์ในสภาพแวดล้อมจำลอง โดยใช้ NVIDIA Isaac Lab และอัลกอริทึม Proximal Policy Optimization (PPO) พร้อมปรับเปลี่ยนเงื่อนไขระหว่างการฝึก เช่น การกระจายน้ำหนัก แรงเสียดทาน กำลังมอเตอร์ ความล่าช้าของระบบควบคุม และสัญญาณรบกวนจากเซนเซอร์
การเปลี่ยนแปลงเงื่อนไขเหล่านี้ช่วยให้ AI ไม่ยึดติดกับสถานการณ์จำลองเพียงแบบเดียว และเพิ่มโอกาสในการปรับตัวเมื่อนำไปใช้งานจริง
นักวิจัยพัฒนาชุดนโยบายควบคุมหลัก 4 แบบ สำหรับการขับเคลื่อน การยกล้อหลังและกระโดด การพลิกตัว และการกระโดดข้ามสิ่งกีดขวาง จากนั้นนำระบบควบคุมที่เรียนรู้แล้วไปใช้กับหุ่นยนต์จริงโดยไม่ต้องฝึกใหม่บนฮาร์ดแวร์
พลิกตัวกลางอากาศได้ภายในเวลาไม่ถึงครึ่งวินาที
หนึ่งในความสามารถที่โดดเด่นของ UMV คือการทำท่าพลิกตัวไปข้างหน้า (Front Flip) โดยเริ่มจากกระโดดขึ้น แล้วหดโครงสร้างตัวหุ่นยนต์ให้กระชับขึ้น
การเปลี่ยนรูปทรงดังกล่าวช่วยลดโมเมนต์ความเฉื่อยในการหมุน ทำให้หุ่นยนต์หมุนได้เร็วขึ้น ระหว่างการทดลอง ระบบทำความเร็วเชิงมุมรอบแกนก้มเงยได้ประมาณ 17 เรเดียนต่อวินาที และหมุนจนครบรอบพร้อมลงจอดได้ในเวลาไม่ถึงครึ่งวินาที
ทีมวิจัยยังทดสอบการทรงตัวขณะเคลื่อนที่ไปข้างหน้าและถอยหลัง การหมุนตัวอยู่กับที่โดยใช้ล้อหลังเป็นจุดสัมผัส และการกระโดดด้านข้างในหลายทิศทาง
การเคลื่อนไหวเหล่านี้มีความสำคัญต่อการพัฒนาหุ่นยนต์ที่ต้องเผชิญเส้นทางซับซ้อน เพราะแสดงให้เห็นว่าระบบล้อสามารถมีความคล่องตัวมากกว่าการขับเคลื่อนไปตามทิศทางเดิมเพียงอย่างเดียว
อนาคตอาจใช้ส่งของและสำรวจพื้นที่ทุรกันดาร
ทีมวิจัยมองว่าเทคโนโลยีลักษณะนี้อาจนำไปพัฒนาต่อยอดเป็นหุ่นยนต์สำหรับการจัดส่งในเขตเมือง หรือการสำรวจระยะไกลในพื้นที่ขรุขระ ซึ่งต้องอาศัยทั้งความเร็ว ความคล่องตัว และความสามารถในการผ่านสิ่งกีดขวาง
อย่างไรก็ตาม UMV ยังเป็นแพลตฟอร์มวิจัย ไม่ใช่ผลิตภัณฑ์ที่ยืนยันแล้วว่าพร้อมใช้งานเชิงพาณิชย์ในทุกสภาพแวดล้อม การทดสอบที่รายงานยังใช้ระบบจับการเคลื่อนไหวในห้องทดลองเพื่อช่วยประเมินตำแหน่งและสถานะของหุ่นยนต์
ขั้นตอนต่อไปของทีมวิจัยจึงรวมถึงการพัฒนาฮาร์ดแวร์ให้ทนทานขึ้น ปรับปรุงแบตเตอรี่และตัวขับมอเตอร์ รวมถึงเพิ่มระบบตรวจจับบนตัวหุ่นยนต์เอง เพื่อลดการพึ่งพาอุปกรณ์จับการเคลื่อนไหวภายนอก
จุดสำคัญของ UMV ไม่ใช่เพียงการทำท่าผาดโผนได้ แต่คือการพิสูจน์ว่าหุ่นยนต์ล้อสามารถใช้ AI และกลไกเปลี่ยนตำแหน่งมวล เพื่อรับมือกับเส้นทางที่ซับซ้อนได้ หากพัฒนาต่อจนทำงานได้อย่างน่าเชื่อถือ ก็อาจเป็นอีกแนวทางหนึ่งของหุ่นยนต์เคลื่อนที่สำหรับพื้นที่ที่หุ่นยนต์ล้อแบบเดิมเข้าไม่ถึงได้ง่าย
ที่มา - Interesting Engineering