หุ่นยนต์เรียนรู้งาน 12 ขั้นตอนจากข้อมูลเพียง 5 นาที พร้อมแก้แผนเมื่อทำพลาด
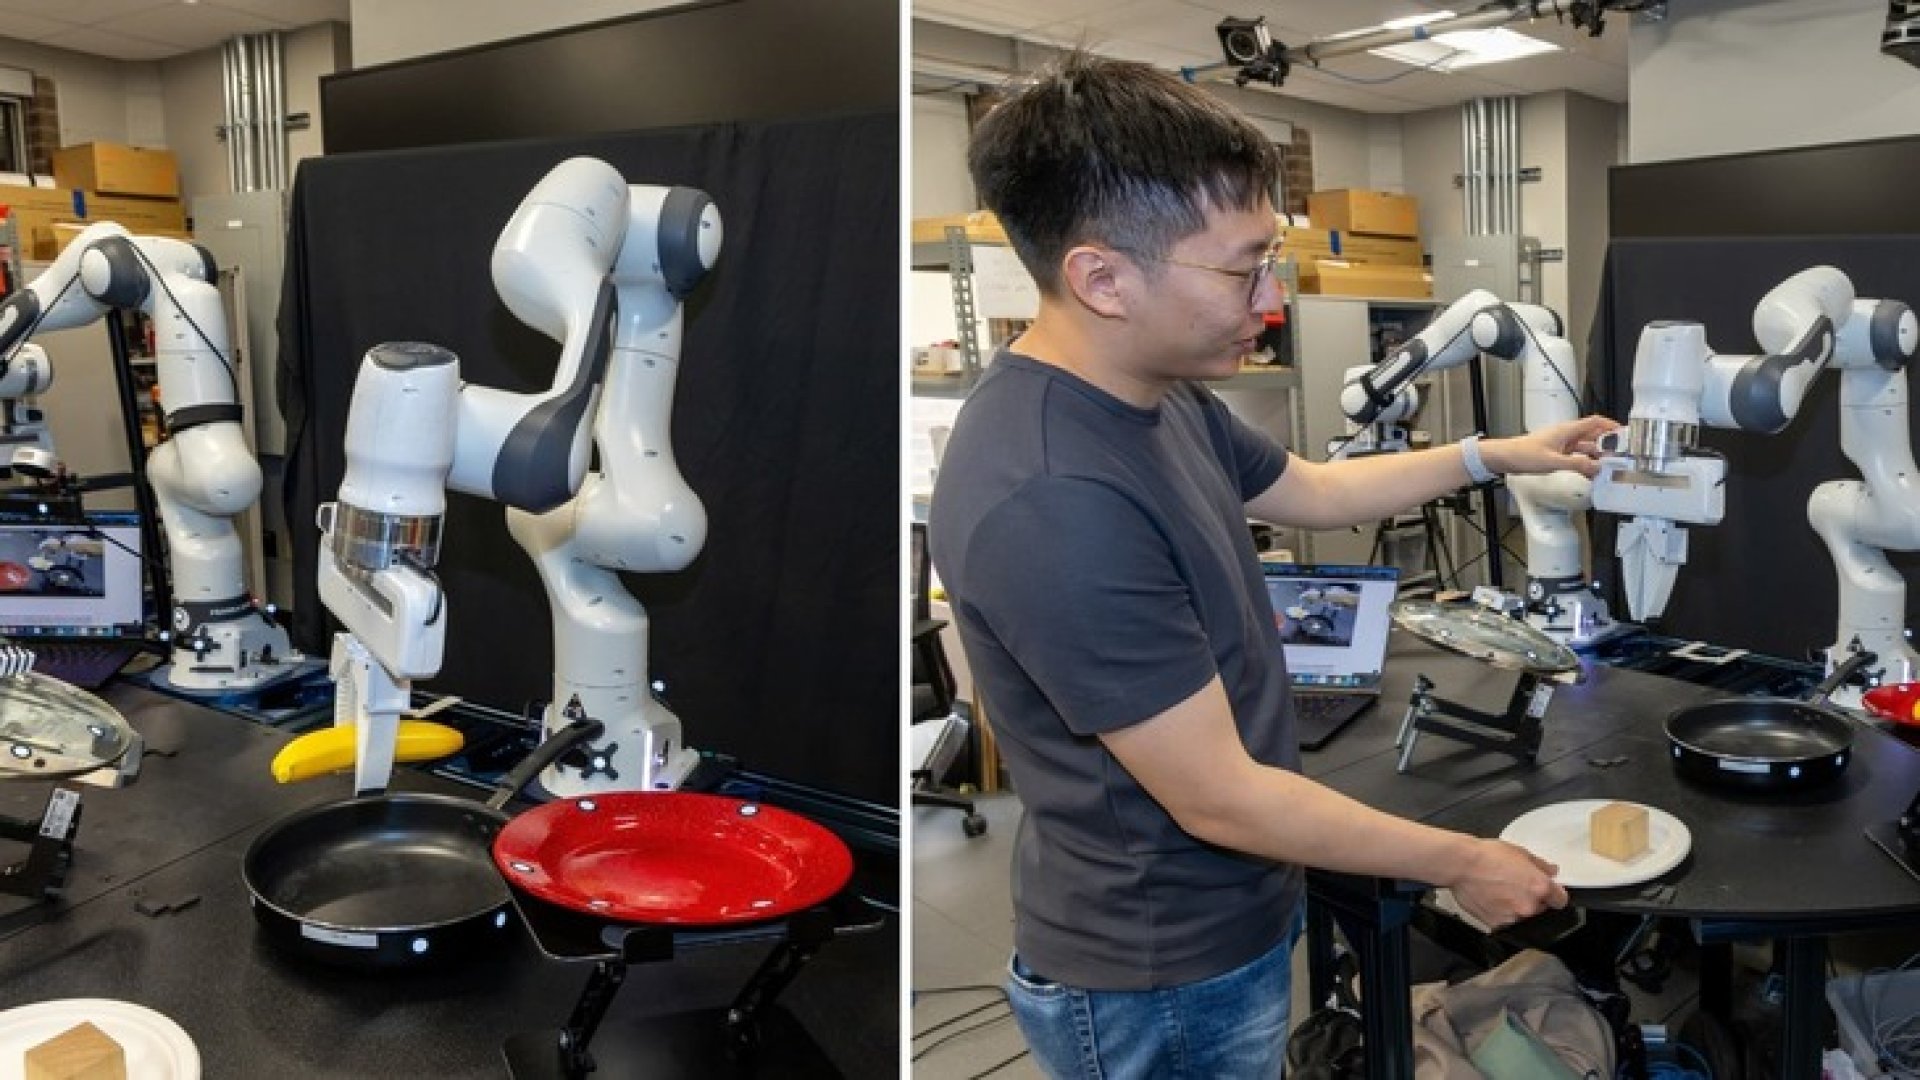
ลองนึกภาพว่าหุ่นยนต์ต้องหยิบกล้วยจากกระทะที่มีฝาปิดแล้วนำไปวางบนจาน งานนี้ไม่ได้มีเพียงการ “หยิบกล้วย” แต่ต้อง เปิดฝา → หยิบกล้วย → เคลื่อนย้าย → วางลงบนจาน และหากมีคนเข้ามาขวางระหว่างทาง หุ่นยนต์ก็ต้องปรับการทำงานให้เหมาะกับสถานการณ์
นี่คือแนวคิดที่ทีมวิจัยจาก University of Pennsylvania นำมาใช้พัฒนา SymSkill ระบบที่ช่วยให้หุ่นยนต์นำทักษะที่เคยเรียนรู้มาแล้วมาประกอบเป็นลำดับงานที่ยาวขึ้น
เรียนรู้ทักษะพื้นฐาน แล้วนำมาประกอบใหม่
จุดเด่นของ SymSkill คือไม่ได้ให้หุ่นยนต์เรียนรู้ทุกงานแบบแยกจากกัน
ระบบแบ่งการทำงานออกเป็น 2 ระดับ
ระดับแรกคือ การวางแผนเชิงสัญลักษณ์ (symbolic planning) ซึ่งช่วยให้หุ่นยนต์เข้าใจวัตถุ การกระทำ และความสัมพันธ์ระหว่างสิ่งต่าง ๆ เพื่อกำหนดว่าเป้าหมายหนึ่งต้องทำอะไรบ้างและควรทำตามลำดับใด
อีกระดับคือการควบคุมการเคลื่อนไหว โดยใช้แนวทางที่อาศัย dynamical systems เพื่อกำหนดว่าหุ่นยนต์ควรเคลื่อนแขนและทำแต่ละทักษะอย่างไร
เมื่อเรียนรู้ทักษะพื้นฐานแล้ว ระบบสามารถนำทักษะเหล่านั้นมา เรียงต่อกันเป็นงานใหม่ โดยไม่จำเป็นต้องมีข้อมูลสาธิตสำหรับทุกลำดับที่เป็นไปได้
ใช้ข้อมูลสาธิตเพียงประมาณ 5 นาที
หนึ่งในประเด็นที่ทีมวิจัยให้ความสำคัญคือ SymSkill สามารถเรียนรู้ทักษะพื้นฐานจากการสาธิตประมาณ 5 นาที
หลังจากนั้นระบบสามารถนำทักษะเหล่านี้มาประกอบเป็นงานที่มีความซับซ้อนมากขึ้น โดยงานที่ทีมวิจัยสาธิตมีความยาวถึง 12 ขั้นตอน
แนวคิดนี้แตกต่างจากการเก็บข้อมูลเพิ่มขึ้นเรื่อย ๆ เพื่อสาธิตทุกกรณีที่หุ่นยนต์อาจต้องเจอ เพราะระบบพยายามให้หุ่นยนต์ นำทักษะเดิมกลับมาใช้ในลำดับใหม่
ถ้าทำพลาด หุ่นยนต์สามารถวางแผนใหม่
อีกความสามารถสำคัญของ SymSkill คือ การรับมือกับความผิดพลาด
หากมีคนเข้ามาขัดจังหวะ หรือขั้นตอนใดขั้นตอนหนึ่งไม่สำเร็จ ระบบสามารถประเมินสถานการณ์และ วางแผนใหม่เพื่อทำงานต่อ แทนที่จะต้องหยุดแล้วเริ่มภารกิจทั้งหมดตั้งแต่ต้น
ความสามารถนี้มีความสำคัญสำหรับหุ่นยนต์ที่ต้องทำงานในสภาพแวดล้อมที่ไม่ได้ควบคุมทุกอย่างได้ เช่น พื้นที่ที่มีมนุษย์หรือวัตถุเคลื่อนที่อยู่ตลอดเวลา
จากห้องทดลองสู่หุ่นยนต์ที่ยืดหยุ่นมากขึ้น
ทีมวิจัยมองว่าแนวทางดังกล่าวอาจช่วยเพิ่มความสามารถของหุ่นยนต์โดยไม่จำเป็นต้องเพิ่มข้อมูลฝึกจำนวนมากเพียงอย่างเดียว
สิ่งที่ SymSkill แสดงให้เห็นคือ เมื่อหุ่นยนต์มีทักษะพื้นฐานและเข้าใจความสัมพันธ์ระหว่างทักษะเหล่านั้น ก็สามารถนำมาประกอบเป็นลำดับการทำงานที่ไม่เคยได้รับการสาธิตโดยตรงได้
อย่างไรก็ตาม ผลงานนี้ยังเป็นงานวิจัยและการทดลอง ไม่ได้หมายความว่าหุ่นยนต์สามารถทำงานบ้านทุกประเภทได้อย่างอิสระหรือรับมือกับทุกสถานการณ์ในโลกจริงแล้ว
ที่มา: Interesting Engineering
ข้อมูลจากงานวิจัยและ University of Pennsylvania